EN UN COUP D'ŒIL :
Utilisation du pont ABUS
S'adresse à chaque personne soulevant des charges avec le pont ou travaillant à proximité.
Lire aussi et respecter absolument le manuel de produit de l'ensemble du pont ! Les informations ici fournies s'ajoutent à celles des autres manuels du produit.
Consignes relatives à la sécurité
Respecter ces consignes permettant un maniement en toute sécurité du pont. Les avertissements de dangers particuliers sont indiqués dans les rubriques où apparaissent les dangers concernés.
Uniquement pour ponts équipés d’un chariot
La capacité maximale est indiquée sur le chariot et sur le moufle inférieur ou l’ensemble crochet. La capacité maximale est également indiquée sur le pont :
- Dans le cas d’un pont roulant : sur la poutre principale
- Dans le cas d’une potence : sur la flèche
- Dans le cas d’un pont HB : sur la poutre principale
- Dans le cas d’une voie monorail du chariot : sur la voie du chariot
Uniquement pour ponts équipés de plusieurs chariots
La capacité maximale est indiquée sur le chariot et sur le moufle inférieur ou l’ensemble crochet. La capacité maximale de l’ensemble du pont est également indiquée sur le pont :
- Dans le cas d’un pont roulant : sur la poutre principale
- Dans le cas d’une potence : sur la flèche
- Dans le cas d’un pont HB : sur la poutre principale
- Dans le cas d’une voie monorail du chariot : sur la voie du chariot
Somme des capacités
- Si la capacité maximale du pont est égale à la somme de celles de plusieurs chariots, les capacités maximales de chaque chariot sont reliées par le signe « + ». Leur somme correspond à la capacité maximale du pont.
Premier chariot 5 tDeuxième chariot 5 t
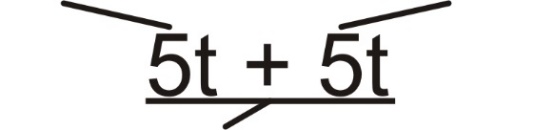
Chariot 20 tChariot 10 tChariot 5 t
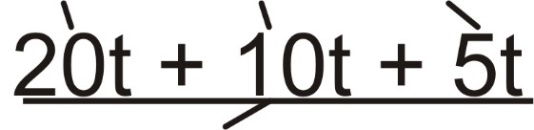
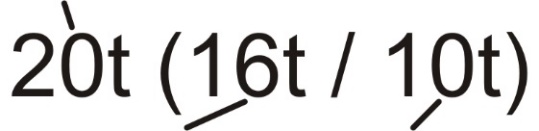
- Si la capacité maximale du pont ne correspond pas exactement à celle de plusieurs chariots, le premier nombre indiqué est la capacité maximale du pont, suivie de celles des chariots inscrites entre parenthèses avec une « / ».
Capacité maximale du pont
Règle supplémentaire :
Si la capacité maximale du pont correspond exactement à celle du plus grand chariot, la capacité maximale du pont et les parenthèses ne sont pas inscrites.
Capacité maximale du pont et également du plus grand chariot
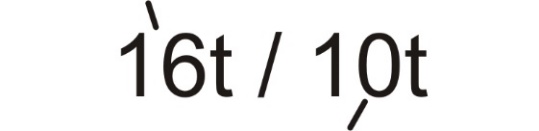
Capacité maximale du pont et également du plus grand chariot
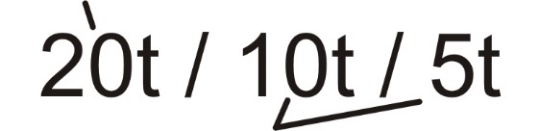
- Ici aussi, on peut additionner la capacité maximale de plusieurs chariots pour obtenir celle du pont.
Chariot 20 tChariot 5 tChariot 10 t
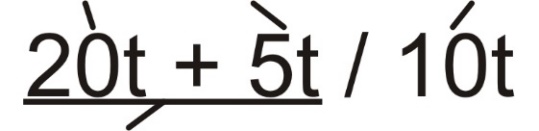
du pont
Uniquement pour ponts avec zones de charge partielles
Cette description s'applique uniquement si la poutre principale (pont roulant), la flèche (potence), la poutre principale (pont HB) ou la voie du chariot (voie monorail du chariot) sont divisées en plusieurs zones disposant de capacités maximales différentes.
Les capacités maximales des différentes zones de la poutre principale (pont roulant), la flèche (potence), la poutre principale (pont HB) ou la voie du chariot (voie monorail du chariot) sont séparées entre elles par des lignes verticales. La capacité maximale respective de la zone de charge partielle est indiquée entre les lignes.
Uniquement pour pont à avertisseur
Cette description s’applique uniquement si le pont dispose d’un avertisseur (ex. : klaxon ou cloche).
Remarque
Si un fonctionnement s’avère nécessaire à proximité de la position la plus haute ou la plus basse du crochet, un fin de course levage de secours supplémentaire (à contrôler régulièrement) doit être utilisé afin d’éviter toute détérioration du fin de course levage.
Consignes de sécurité pour l’élingage d’une charge
Consignes de sécurité pour les travaux avec deux chariots de direction ou en fonctionnement en tandem
Remarque
En cas de nécessité de retournement de charges avec le pont, l’utilisation d’un limiteur de charge à fonctions supplémentaires et d’un équipement complémentaire du pont peut s’avérer nécessaire. Dans chaque cas, une analyse spéciale des risques doit être effectuée par l’exploitant et le pontier doit recevoir une formation spéciale.
Remarque
En cas de nécessité de retournement de charges avec le pont, un équipement complémentaire du pont peut s’avérer nécessaire. Même dans ce cas, le câble ne doit pas se mettre en biais.
Empêcher toute détérioration du pont
Respecter ces consignes afin de garantir une longue durée de vie du pont.
Arrêt d'urgence
Les images montrent le bouton d’arrêt d’urgence qui se trouve sur la boîte à boutons. La fonction d’arrêt d’urgence située sur les radiocommandes ne diffère pas de manière significative de celle qui se trouve sur le pont.
Voir également le manuel du produit ABURemote.
Dans les situations dangereuses avec le pont équipé de la boîte à boutons :
Bouton d'arrêt d'urgence
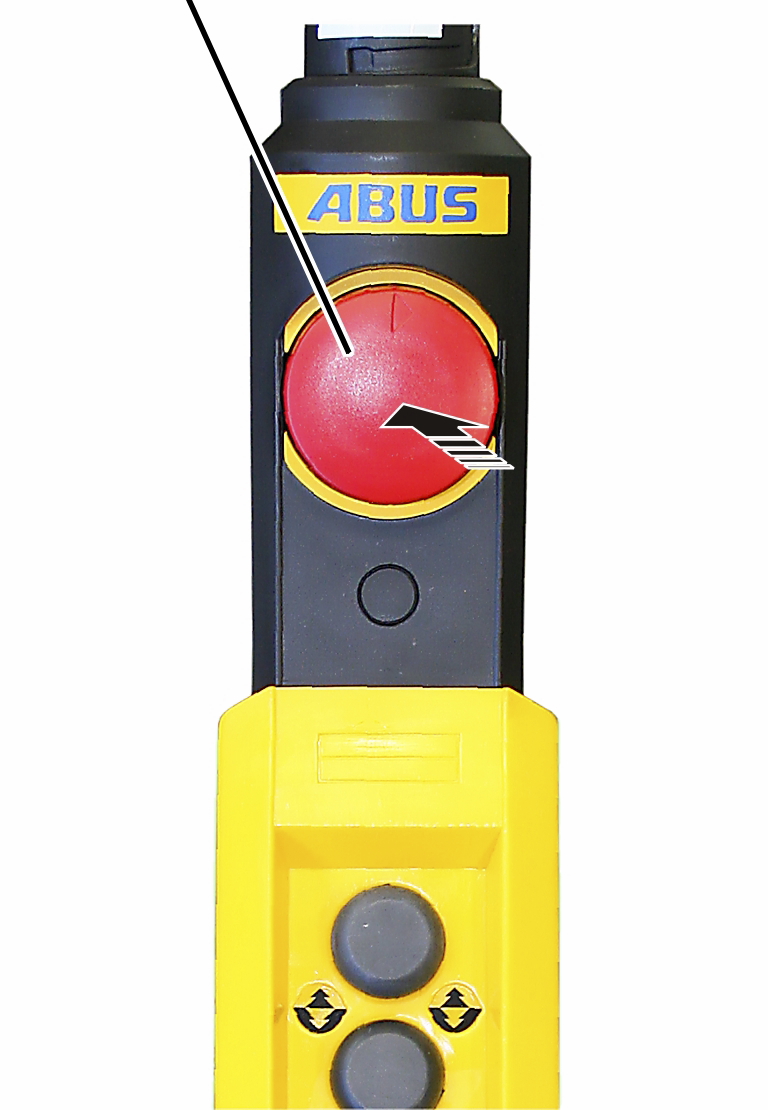
- Appuyer sur le bouton d'arrêt d'urgence.
- Le pont freine immédiatement, le crochet de levage s’arrête.
- Dans le cas du fonctionnement commun de deux chariots de direction : les deux chariots de direction freinent immédiatement et s’immobilisent.
- Dans le cas du fonctionnement en tandem : les deux ponts freinent immédiatement et s’immobilisent.
Une fois le danger éliminé :
Bouton d'arrêt d'urgence
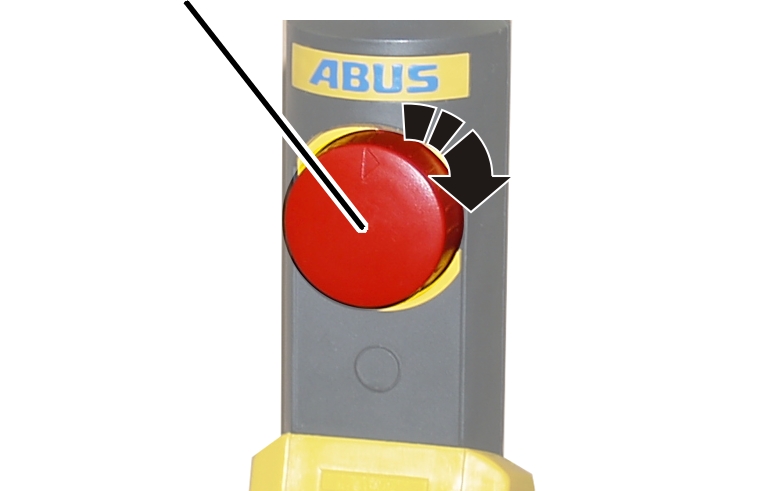
- Avec boîte à boutons : tourner le bouton d'arrêt d'urgence d'un quart de tour dans le sens des aiguilles d'une montre.
- Avec radiocommande : mettre en marche l’émetteur de la radiocommande et se connecter sur le récepteur.
Voir le manuel du produit ABURemote.
- Vérifier si le bon chariot de direction est sélectionné ou si le fonctionnement commun de deux chariots de direction ou le fonctionnement en tandem est actif.
Voir le manuel du produit ABURemote.
- Le pont est opérationnel.
- Le pont ne se met pas automatiquement en mouvement après le déverrouillage du bouton d'arrêt d'urgence.
Les boutons-poussoirs de translation du pont, de translation du chariot de direction ou de levage/descente doivent être actionnés comme d'habitude.
Contrôler avant le travail et mettre en marche
Effectuer les contrôles suivants avant de commencer le travail avec le pont. En cas de dommages ou de problèmes, ne pas utiliser le pont et informer collègues et supérieurs hiérarchiques.
Contrôle extérieur du pont
- Dans tous les manuels du produit fourni, vérifier si d’autres points doivent être contrôlés avant la mise en marche.
- Des dommages sont-ils visibles sur le pont ou sur les accessoires (ex. : rouille, pièces desserrées, fuites d’huile, vis manquantes, etc.) ?
Linguet de sécurité du crochet
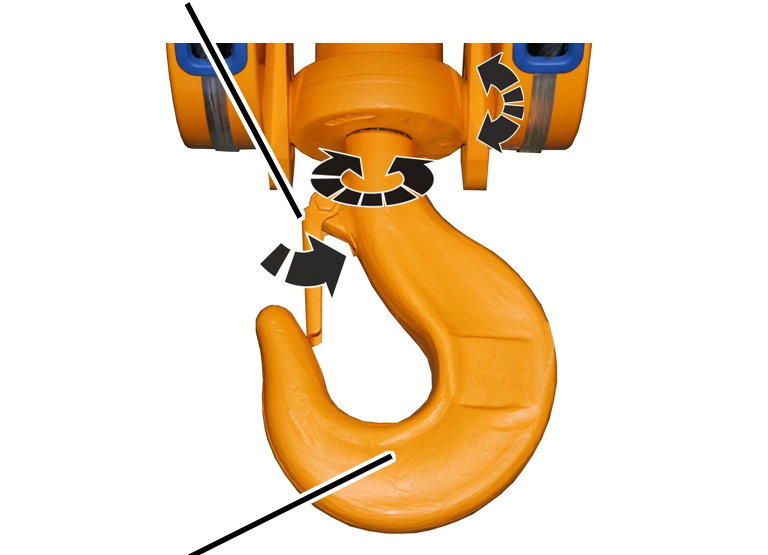
- Le crochet de levage est-il en parfait état ?
- Le crochet de levage peut-il tourner ?
- Le crochet de levage peut-il basculer ?
- Le linguet de sécurité du crochet est-il en parfait état et fonctionne-t-il sans difficulté ?
- Le linguet de sécurité du crochet se ferme-t-il entièrement ?
Uniquement pour treuil à câble
- Contrôler la présence de dommages sur l’ensemble du câble. Le câble ne doit pas présenter les dommages représentés ici, ni des dommages similaires.
Exemples de dommages :
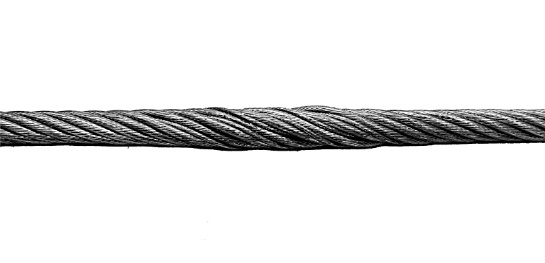
L’assemblage du câble s’est ouvert. Les torons intérieurs du câble sont visibles.
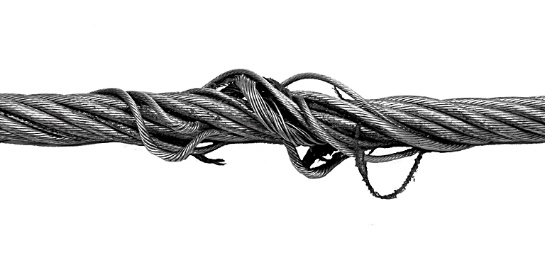
Des boucles se sont formées dans le câble.
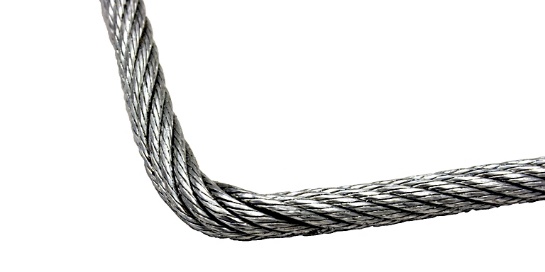
Le câble est coudé. Ce coudage est dû à une force extérieure exercée sur le câble.
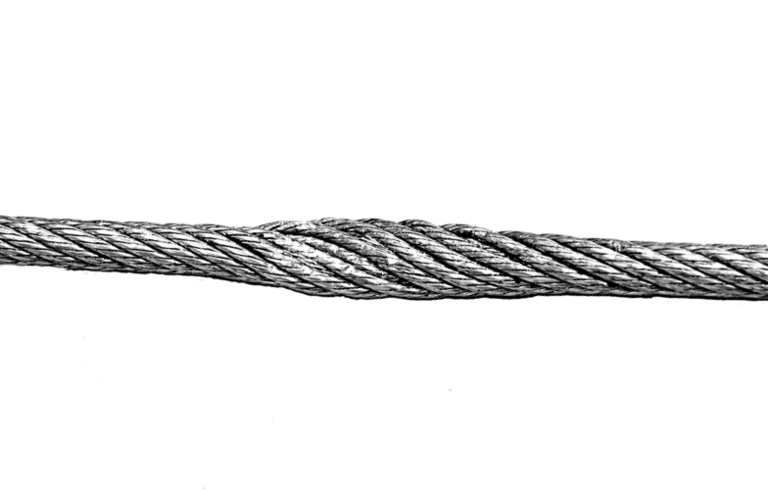
Une partie du câble est aplatie. Cela est dû à un écrasement du câble.
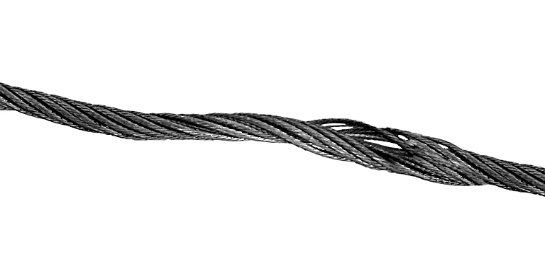
Une cage d’oiseaux s’est formée dans le câble. Elle résulte d’une torsion forcée du câble.
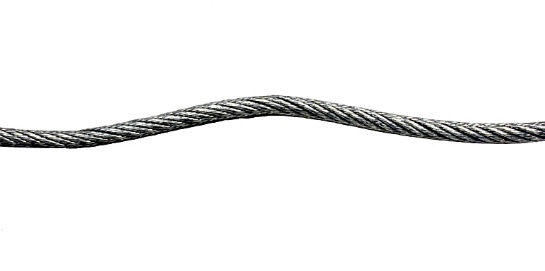
Le câble présente une déformation en forme de tire-bouchon.
- Contrôler si le câble présente des fils cassés. Si le câble présente des fils cassés, ne pas utiliser le pont. Faire effectuer un contrôle détaillé du câble. Voir le « Manuel général du produit pour ponts ABUS ».
Uniquement pour palan à chaîne
- La chaîne est-elle recouverte d'huile ?
- Contrôler la présence de dommages sur la chaîne complète. La chaîne ne doit pas présenter les dommages représentés ici, ni des dommages semblables.
Exemples de dommages :
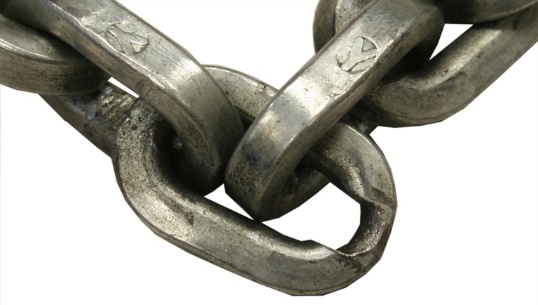
Usure importante du maillon de chaîne.
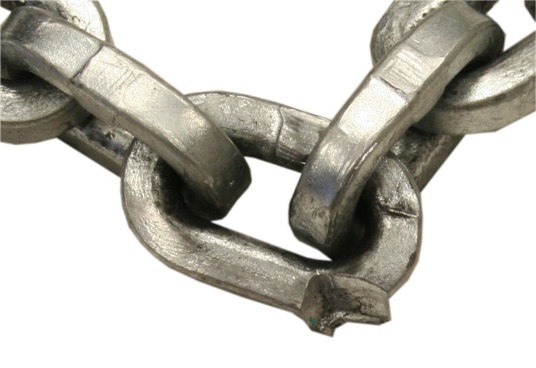
Endommagement mécanique du maillon de chaîne.
Mise en marche
- Dans tous les manuels du produit fournis, vérifier si d’autres points doivent être pris en compte au moment de la mise en marche.
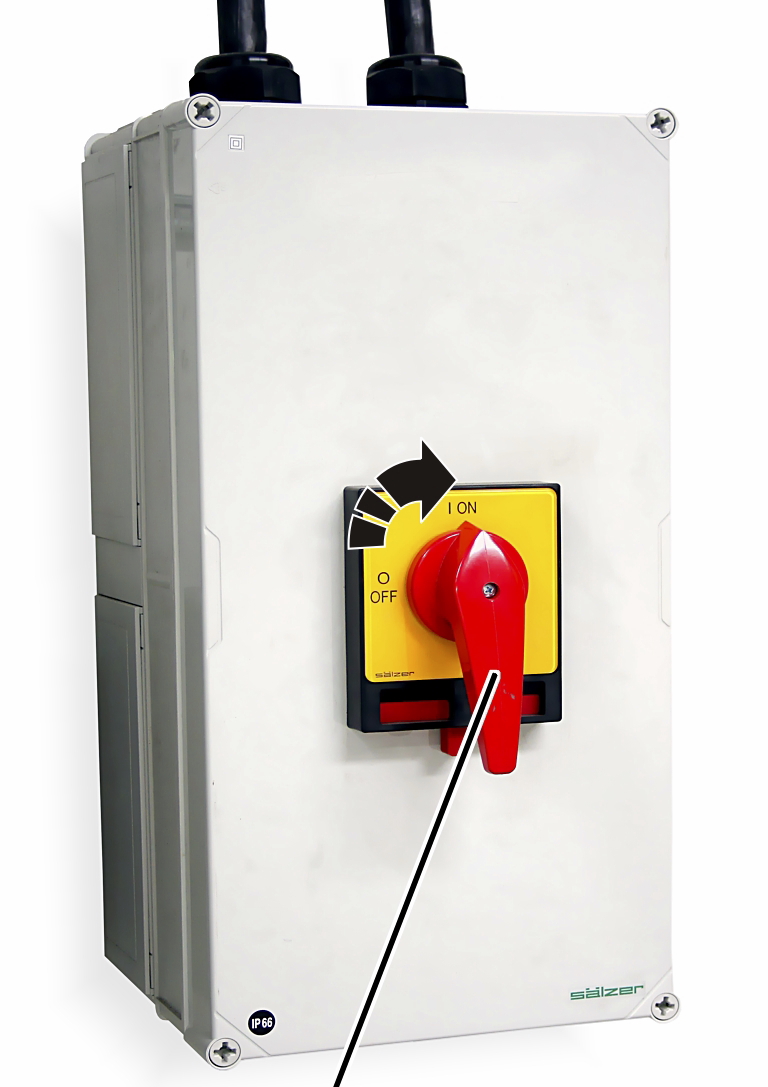
du système de ponts
- Uniquement si le système de ponts dispose d’un interrupteur principal : mettre en marche le système de ponts complet au moyen de l’interrupteur principal.
- Le pont est mis en marche.
- Avec ABUControl à afficheur LED à matrice de points : le message « WAITING », puis un pourcentage croissant du processus de démarrage apparaissent sur l’afficheur LED à matrice de points.
- Avec ABUControl ou ABULiner : attendre environ 30 secondes jusqu’à ce que la commande du pont ABUControl ou ABULiner ait démarré.
- Avec ABUControl à afficheur LED à matrice de points : le message « F0001 Standby » apparaît sur l’afficheur LED à matrice de points. Le pont est maintenant opérationnel.
Uniquement avec boîte à boutons
Déverrouiller le bouton d’arrêt d’urgence.
Bouton d'arrêt d'urgence
- Tourner le bouton d'arrêt d'urgence d'un quart de tour dans le sens des aiguilles d'une montre.
- Le pont est opérationnel.
Uniquement en cas de pilotage par radiocommande
Connexion
- Mettre en marche l’émetteur de la radiocommande et se connecter sur le récepteur.
Voir le manuel du produit ABURemote.
- Le pont est opérationnel.
Uniquement avec lampe témoin pour radiocommande
Dès que l'émetteur est autorisé :
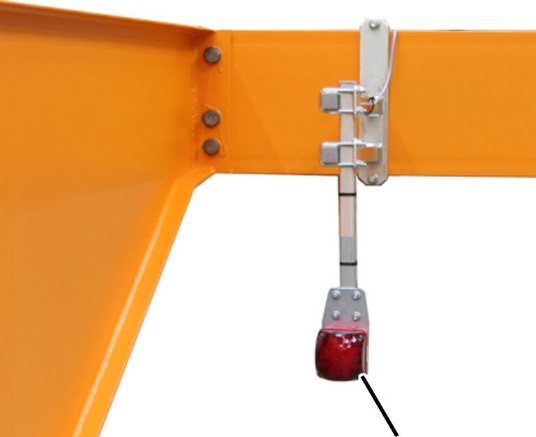
- La lampe témoin rouge s'allume.
Les personnes qui se trouvent à proximité savent ainsi qu'un émetteur est connecté au pont et que ce dernier peut donc se déplacer à tout moment.
Contrôle du bouton d’arrêt d’urgence, du motoréducteur du dispositif de levage et du frein du motoréducteur du dispositif de levage
À contrôler avant le début du travail :
- Appuyer à fond sur le bouton-poussoir Levage.
- Le crochet de levage monte.
- Appuyer sur le bouton d'arrêt d'urgence.
- Le crochet de levage cesse de monter.
- Le frein fait « clac », le crochet de levage freine aussitôt et s'arrête.
- Le fonctionnement du bouton d’arrêt d’urgence, du motoréducteur du dispositif de levage et du frein du motoréducteur du dispositif de levage est maintenant contrôlé.
- Remettre en marche le pont avec la boîte à boutons ou la radiocommande.
Contrôle des motoréducteurs et des freins des motoréducteurs
À contrôler avant le début du travail :
- Appuyer à fond sur le bouton-poussoir translation du chariot et translation du pont.
- Le chariot et le pont se déplacent dans la direction correspondante.
- Appuyer sur le bouton d'arrêt d'urgence.
- Le chariot et le pont ne se déplacent plus.
- Les freins font « clac », le chariot de direction et le pont freinent aussitôt et s’arrêtent.
- Le fonctionnement des motoréducteurs et des freins des motoréducteurs sont maintenant contrôlés.
- Remettre en marche le pont avec la boîte à boutons ou la radiocommande.
Uniquement pour potence à rotation électrique
Contrôle de l’entraînement de rotation
À contrôler avant le début du travail :
- Appuyer à fond sur le bouton-poussoir Rotation.
- Le pont pivote dans la direction correspondante.
- Appuyer sur le bouton d'arrêt d'urgence.
- Le pont ne pivote plus et s’arrête lentement.
- Le pont s’arrête lentement de pivoter parce que l’entraînement de rotation ne possède pas de frein.
- Le fonctionnement de l’entraînement de rotation est maintenant contrôlé.
- Remettre en marche le pont avec la boîte à boutons ou la radiocommande.
Uniquement pour treuil à câble
et pour palan à chaîne à fin de course de levage mécanique
Vérifier le fin de course levage
À contrôler avant le début du travail :
- Appuyer à demi sur le bouton-poussoir Levage et faire monter tout en haut le crochet de levage à vitesse de levage lente.
- Le crochet de levage s'arrête au niveau de la position la plus haute du crochet.
- Le fonctionnement du fin de course levage haut est maintenant vérifié.
Uniquement en cas d'un double mécanisme de levage
Remarque :
La vérification du fin de course levage haut avant chaque début de travail entraîne un enroulement complet du câble. Le câble est ainsi réparti uniformément sur les deux tambours à câble. Cela garantit un parfait fonctionnement.
Si le câble n'est pas régulièrement enroulé uniformément sur les deux tambours à câble, il se peut que la répartition du câble ne soit pas uniforme et que le câble soit déjà entièrement enroulé sur un tambour à câble tandis qu'il ne l'est pas encore sur l'autre.
Uniquement pour palan à chaîne à fin de course de levage électronique
Contrôle des points de commutation
À contrôler avant le début du travail :
- Amener le crochet de levage jusqu'aux points de commutation réglés.
- Le crochet de levage cesse son mouvement dans la direction concernée.
Uniquement pour palan à chaîne sans fin de course de levage électronique
Le palan à chaîne dispose d’un accouplement à friction. Ce dernier empêche les dommages au niveau du palan à chaîne lorsque le crochet de levage, dans sa position la plus haute, se heurte sous le boîtier.
- Pour cette raison, ne pas contrôler l’accouplement à friction, même avant le travail.
Contrôle de la fin de course translation
À contrôler avant le début du travail :
- Contrôler l’arrêt progressif :
- Pour pont roulant : amener le pont à vitesse de translation rapide jusqu’à l’extrémité du chemin de roulement.
- Pour pont roulant : amener le chariot à vitesse de translation rapide jusqu’à l’extrémité de la poutre principale.
- Avec deux chariots de direction : amener les chariots de direction l’un après l’autre jusqu’à l’autre chariot de direction en utilisant la vitesse de translation rapide.
- Pour voie monorail du chariot : amener le chariot à vitesse de translation rapide jusqu’à l’extrémité de la voie du chariot.
- Juste avant l'extrémité, le pont (le chariot) freine et continue à avancer à vitesse de translation lente.
- Contrôler la coupure totale :
- Pour pont roulant : amener le pont jusqu’à l’extrémité du chemin de roulement.
- Pour pont roulant : amener le chariot jusqu'à l’extrémité de la poutre principale.
- Avec deux chariots de direction : amener les chariots de direction l’un après l’autre jusqu’à l’autre chariot de direction.
- Pour voie monorail du chariot : amener le chariot jusqu’à l’extrémité de la voie du chariot.
- À l'extrémité, le pont (le chariot) freine jusqu'à s'arrêter complètement.
- Le pont (le chariot) s'arrête juste avant l'extrémité.
Contrôle des autres avertisseurs et dispositifs de sécurité
Si le pont possède d'autres avertisseurs et dispositifs de sécurité :
- Contrôler les avertisseurs.
- Contrôler les dispositifs de sécurité.
Choix d'une position optimale pour commander le pont
Indicateur du sens de translation pour translation du chariot de direction
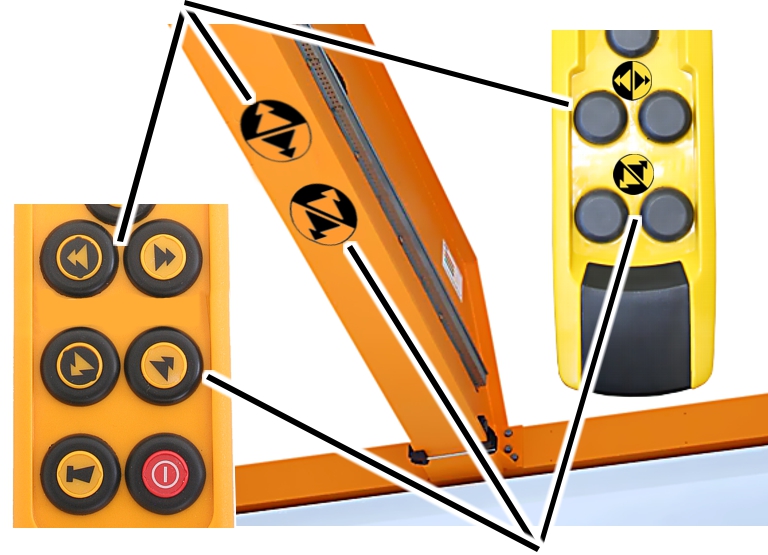
- Choisir la propre position de manière à ce que les indicateurs du sens de translation de l'émetteur ou de la boîte à boutons correspondent aux indicateurs du sens de translation du pont.
Uniquement avec radiocommande : spécialement en cas d’utilisation d’une radiocommande, les indicateurs du sens de translation qui se trouvent sur le pont et sur l’émetteur aident l’utilisateur à actionner les bons boutons pour la translation du pont et la translation des chariots de direction. La position du pontier étant indépendante du pont, les sens de marche effectifs ne correspondent pas toujours à ceux qu’on attend.
Voir également le manuel du produit ABURemote.
- Indépendamment de la position de l’opérateur, les couleurs des indicateurs du sens de translation (flèches jaunes et noires) indiquent toujours le bon sens de translation du pont et du chariot.
Levage et descente, translation du pont, translation du chariot de direction
Uniquement avec boîte à boutons
Voir le manuel du produit boîte à boutons.
Uniquement en cas de pilotage par radiocommande
Voir le manuel du produit ABURemote.
Uniquement avec commande de profil de mouvement à deux niveaux (ABUControl) et système électrique 3 ABUS
Ce chapitre s’applique uniquement aux ponts à système électrique 3 ABUS avec motoréducteurs à deux niveaux et/ou motoréducteurs de dispositif de levage (sans ABULiner)...
... et aux ponts avec ABUControl. Avec ABUControl, il est possible, en cas de besoin, de commuter entre un profil de mouvement continu et un profil à deux niveaux sur la commande des profils de mouvement dans KranOS.
Aperçu général
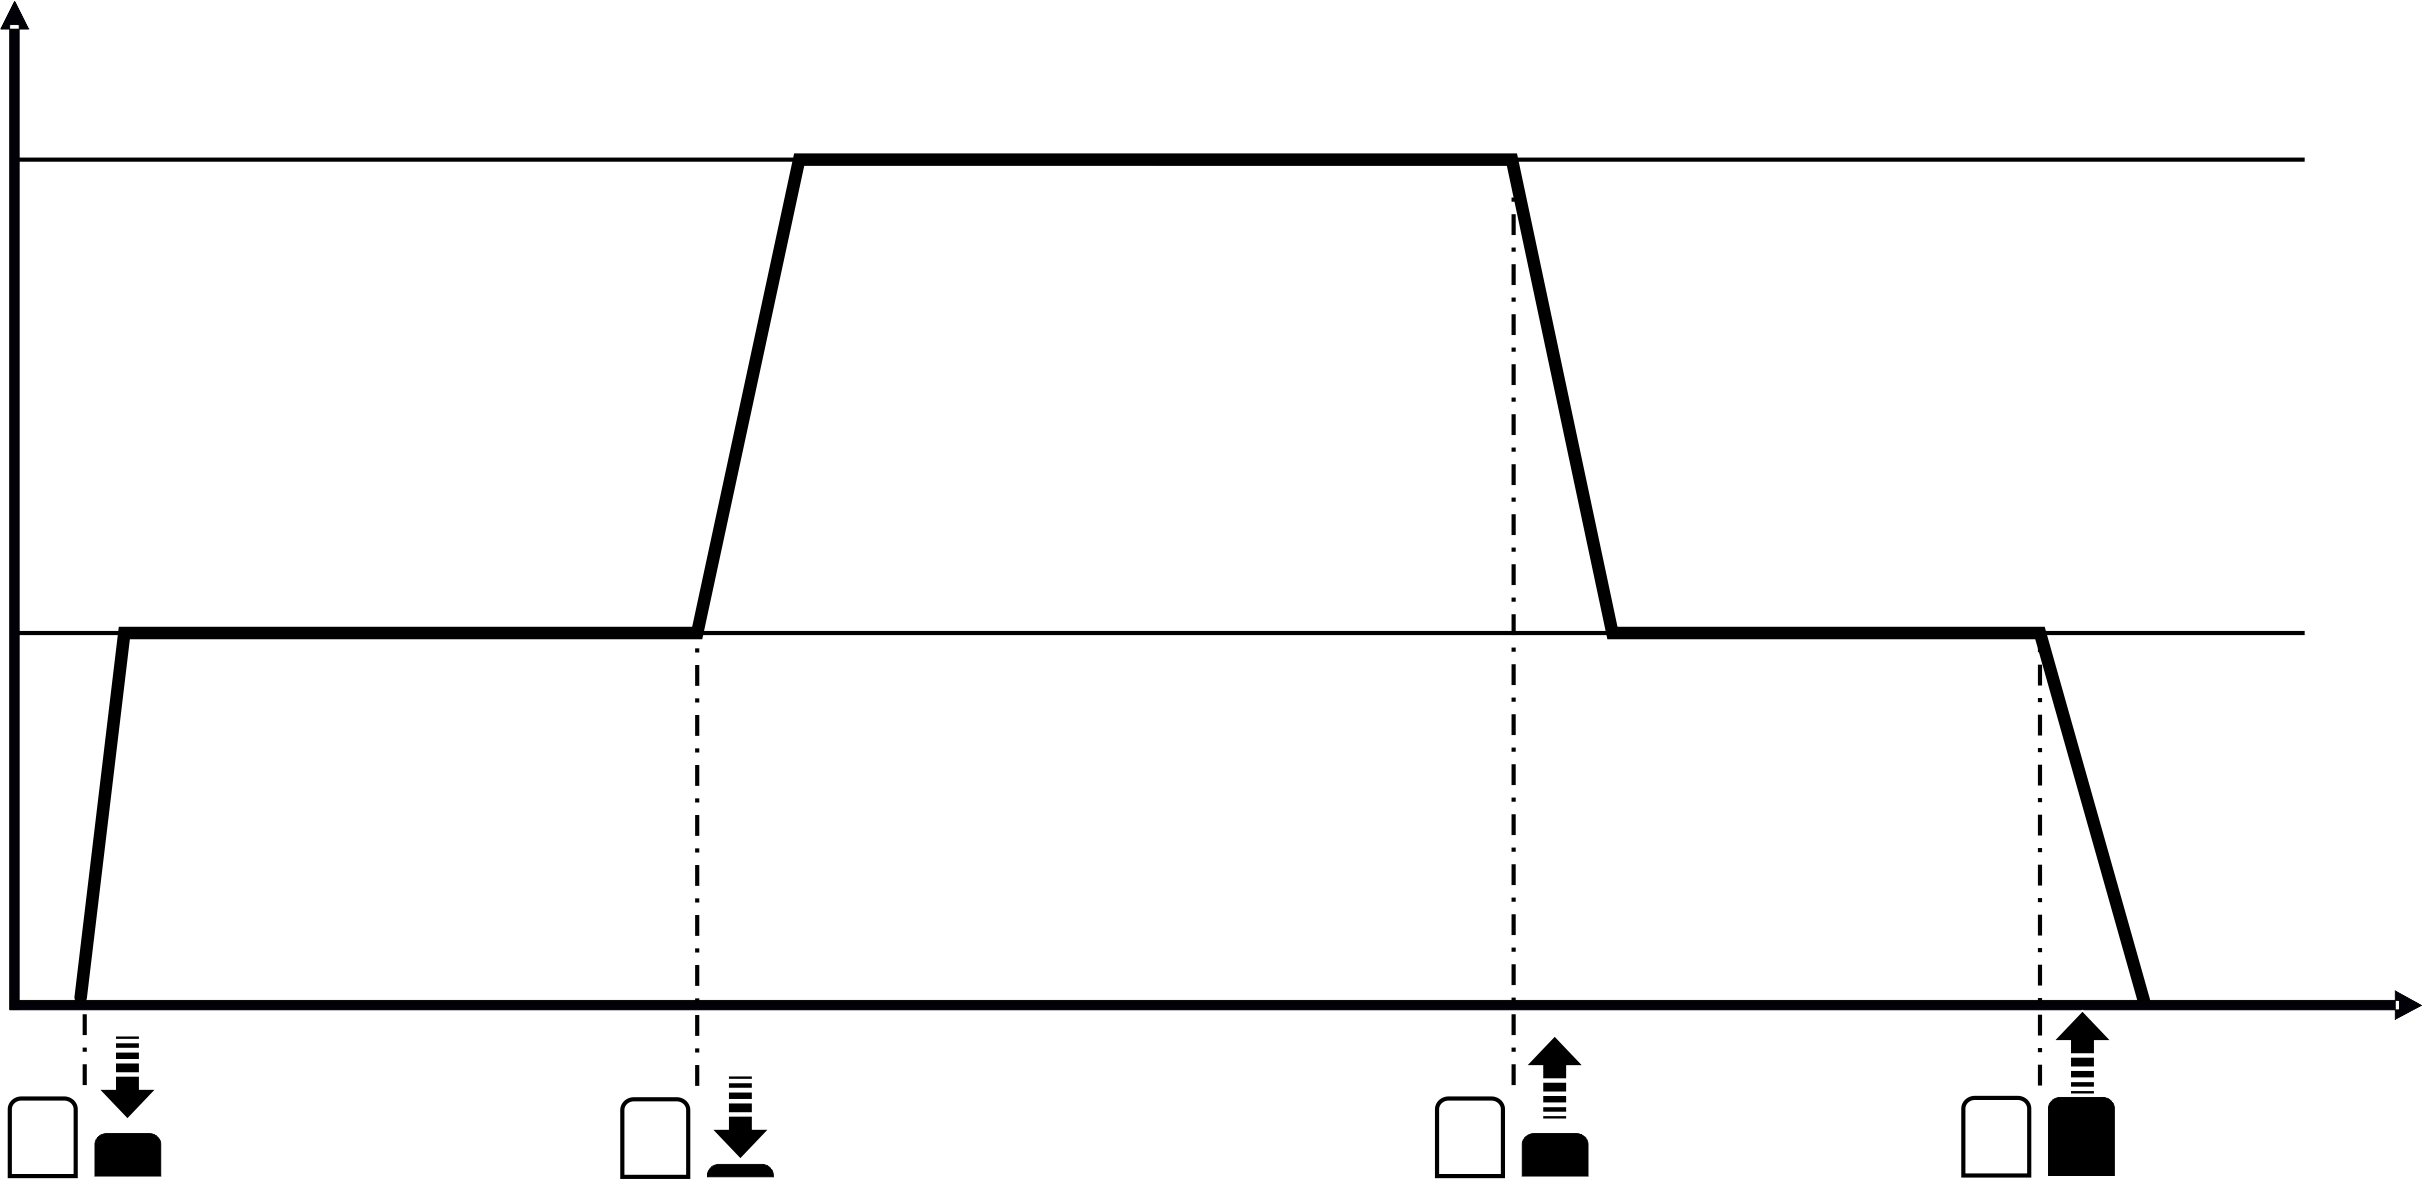
La vitesse de levage et la vitesse de déplacement peuvent être réglées sur deux niveaux (lent et rapide).
Levage/descente/translation lents

- Appuyer à demi sur le bouton-poussoir (niveau 1).
- Le pont monte ou descend à vitesse lente.
Levage/descente/translation rapides
- Appuyer à fond sur le bouton-poussoir (niveau 2).
- Le pont accélère et monte/descend/se déplace à vitesse rapide.
Freiner

- Relâcher à moitié le bouton-poussoir (retour au niveau 1).
- Le pont freine et monte/descend/se déplace à nouveau à vitesse lente.
Arrêt

- Relâcher le bouton-poussoir.
- Le pont freine et s’arrête.
Uniquement avec commande de profil de mouvement en continu (ABUControl) et système électrique 3 ABUS avec ABULiner
Ce chapitre s’applique uniquement aux ponts avec système électrique 3 ABUS à accélération continue des motoréducteurs et/ou motoréducteurs de dispositif de levage (avec variateur de fréquence ABULiner)...
... et aux ponts avec ABUControl. Avec ABUControl, il est possible, en cas de besoin, de commuter entre un profil de mouvement continu et un profil à deux niveaux sur la commande des profils de mouvement dans KranOS.
Aperçu général
La vitesse de levage et la vitesse de déplacement peuvent être réglées en continu.
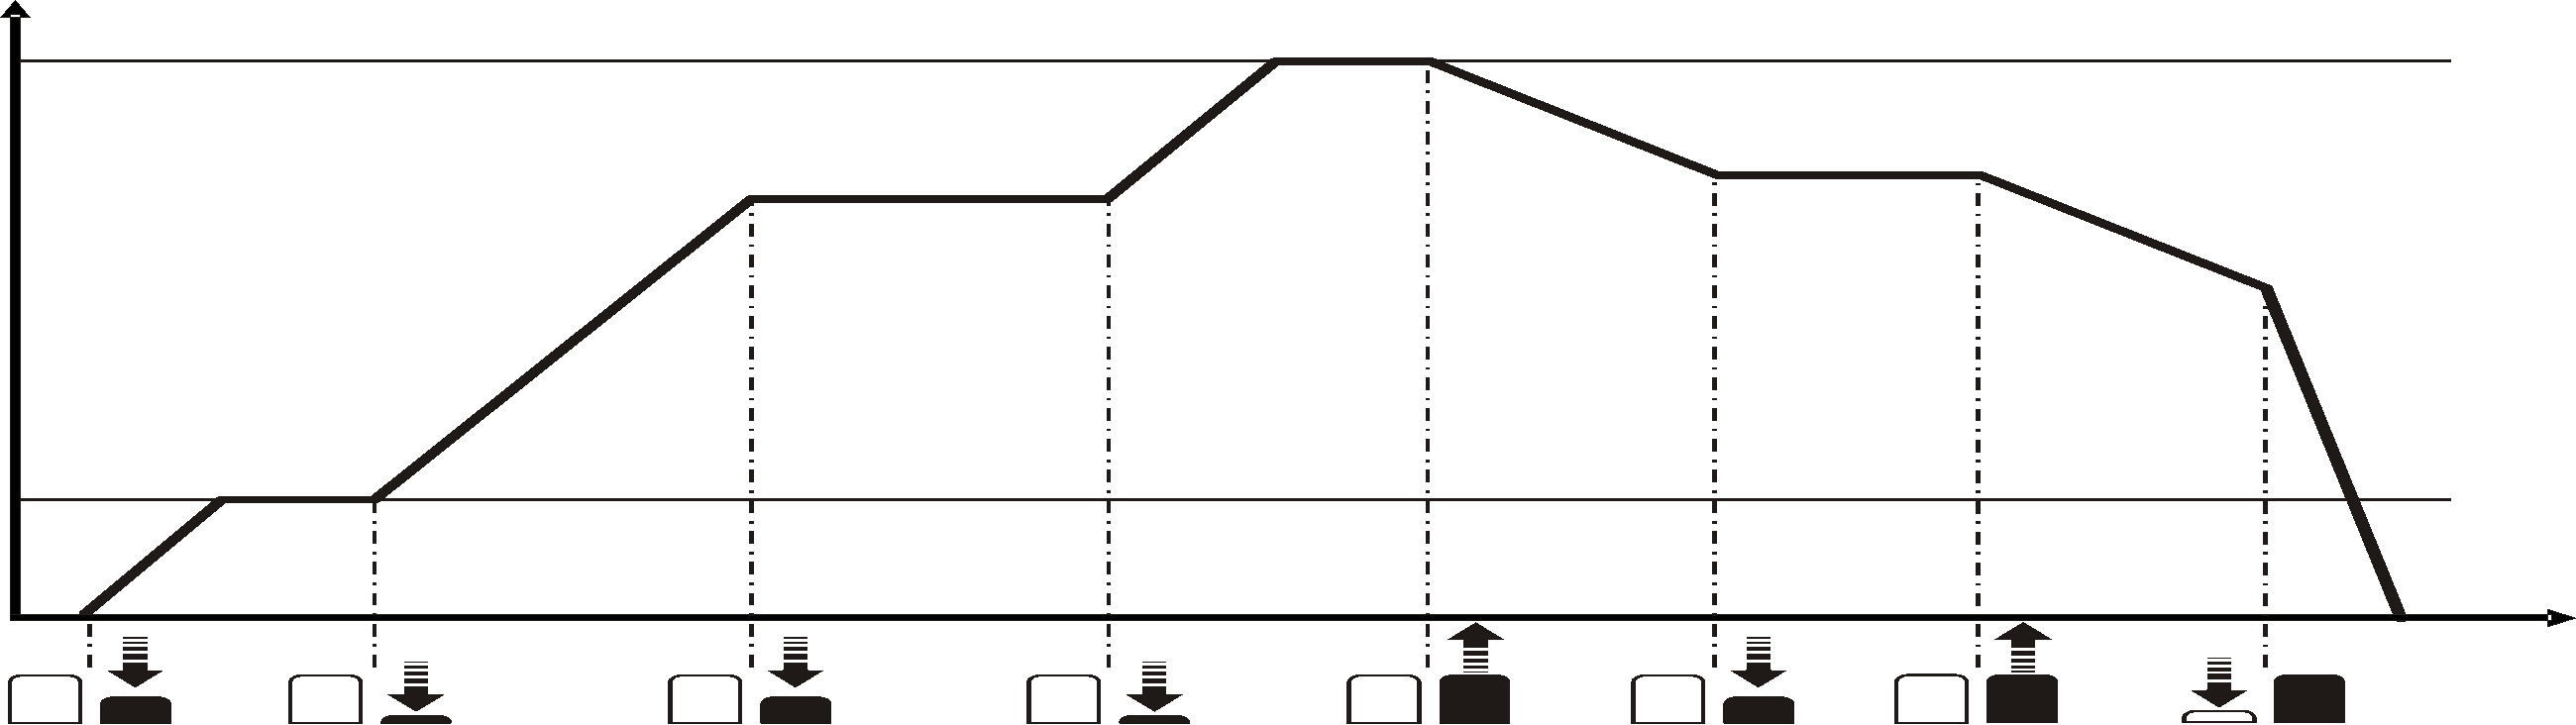
Levage/descente/translation lents
- Appuyer à demi sur le bouton-poussoir (niveau 1).
- Le pont monte/descend/se déplace à la vitesse la plus lente.
Accélérer
- Appuyer à fond sur le bouton-poussoir (niveau 2).
- Le pont accélère.
Maintenir la vitesse
- Appuyer à nouveau juste à demi sur le bouton-poussoir (niveau 1).
- Le pont n’accélère plus et continue à monter/descendre/se déplacer à la vitesse momentanée.
Freiner
- Relâcher le bouton-poussoir.
- Le pont freine.
Maintenir la vitesse
- Appuyer à nouveau juste à demi sur le bouton-poussoir.
- Le pont ne freine plus et continue à monter/descendre/se déplacer à la vitesse momentanée.
Freinage puissant
- Appuyer à fond sur le bouton-poussoir opposé.
- Le pont freine très fort.
Uniquement pour translation du pont, translation du chariot et rotation manuelles
- Tirer ou pousser la charge, le moufle inférieur, l’ensemble crochet, les accessoires d'accrochage de la charge ou l‘équipement d'accrochage de la charge afin de déplacer la charge.
Ne pas tirer la boîte à boutons pour déplacer la charge ou le crochet de levage vide.
- N'effectuer déplacement ou rotation que si la charge peut être stoppée manuellement sans danger et sans difficulté.
Limiteur de charge
Uniquement pour treuil à câble
Le treuil à câble dispose d’un limiteur de charge qui protège contre les surcharges. Selon le type, la charge de la traverse à point fixe est mesurée directement ou indirectement ou le courant de moteur du motoréducteur du dispositif de levage est mesuré lors du levage.
Le limiteur de charge mesure ainsi la charge accrochée et veille à ce que le treuil à câble ne puisse soulever aucune charge dépassant la capacité maximale.
Le limiteur de charge possède en outre une protection empêchant l’arrachement de la charge (augmentation soudaine de la charge).
Si le treuil à câble ne soulève plus la charge lorsque vous appuyez sur le bouton-poussoir :
- Le limiteur de charge est intervenu. La charge du pont dépasse 110 % de sa capacité maximale.
- Avec affichage de la charge : l’affichage de la charge clignote.
- Avec avertisseur : l'avertisseur retentit.
- Relâcher le bouton-poussoir Levage.
- Appuyer sur le bouton-poussoir Descente pendant au moins 2 secondes et déposer la charge.
- Avec ABUControl : pendant 10 secondes, la descente ne peut avoir lieu qu'à vitesse lente. Cela évite que le pont avec surcharge ne se mette à osciller à vitesse rapide.
Si le treuil à câble s’arrête brièvement et brusquement pendant le soulèvement d’une charge :
- Le limiteur de charge a détecté l’arrachement d’une charge (augmentation soudaine de la charge).
- Le treuil à câble monte pendant 3 secondes uniquement à vitesse de levage lente.
- Continuer à presser à fond le bouton-poussoir Levage (niveau 2).
- Au bout de 3 secondes, le treuil à câble accélère et repasse à vitesse de levage rapide.
Uniquement pour treuil à câble avec ABUControl
Si le treuil à câble ne monte et ne descend plus :
- La charge du pont dépasse 130 % de sa capacité maximale.
- Le treuil à câble bloque le levage et la descente.
- Pour la dépose de la charge, le fusible de surcharge doit être provisoirement contourné.
Voir le manuel produit ABUControl.
Uniquement avec ABUControl et pont à deux chariots de direction
Dans le cas du fonctionnement commun de deux chariots de direction sur un pont, les limiteurs de charge des deux chariots de direction sont évalués ensemble.
Si le mécanisme de levage de l’un des chariots de direction est excessivement sollicité, l’autre chariot de direction est arrêté de façon synchronisée.
Si le limiteur de charge de l’un des mécanismes de levage est intervenu en mode d’opération individuelle :
- le mécanisme de levage excessivement sollicité peut uniquement descendre.
Cela permet de déposer en toute sécurité une charge accrochée aux deux mécanismes de levage ou à l’un des deux.
- En outre, l’autre mécanisme de levage peut uniquement effectuer un mouvement de levage.
Grâce à cela, une charge qui est accrochée aux deux mécanismes de levage et qui a dépassé la capacité de l’un des mécanismes de levage ne peut pas être abaissée par l’autre mécanisme de levage. Cela dépasserait encore davantage la capacité du mécanisme de levage excessivement sollicité.
Le levage d’une charge (qui est accrochée aux deux mécanismes de levage) par l’autre mécanisme de levage permet de soulager le mécanisme de levage excessivement sollicité.
Si le limiteur de charge de l’un des mécanismes de levage est intervenu en fonctionnement commun :
- les deux mécanismes de levage peuvent uniquement descendre.
Cela permet de déposer en toute sécurité une charge accrochée aux deux mécanismes de levage.
Si le limiteur de charge pour la somme de la charge est intervenu en mode d’opération individuelle :
- le mécanisme de levage excessivement sollicité peut uniquement descendre.
Cela permet de déposer en toute sécurité la charge accrochée aux deux mécanismes de levage ou à l’un des deux.
De plus, il est impossible de solliciter encore davantage le pont.
- L’autre mécanisme de levage ne peut effectuer ni de mouvement de levage ni de mouvement de descente.
Si le limiteur de charge pour la somme de la charge est intervenu en fonctionnement commun :
- les deux mécanismes de levage peuvent descendre uniquement en fonctionnement commun.
Cela permet de déposer en toute sécurité une charge accrochée aux deux mécanismes de levage.
Ainsi, il est impossible de solliciter encore davantage le pont.
Uniquement pour palan à chaîne
Le palan à chaîne dispose d’un limiteur de charge spécial (accouplement à friction). Celui-ci veille à ce que le palan à chaîne ne soulève aucune charge pouvant lui infliger des dommages mécaniques directs. Ce limiteur empêche en outre les dommages au niveau du palan à chaîne lorsque le crochet de levage, dans sa position la plus haute, se heurte sous le boîtier.
Néanmoins, veiller à charger le palan à chaîne de charges ne dépassant pas sa capacité maximale !
Si le palan à chaîne continue de fonctionner alors que le crochet de levage ne bouge plus :
- L'accouplement à friction est intervenu.
- Relâcher le bouton-poussoir Levage.
- Appuyer sur le bouton-poussoir Abaissement et déposer la charge.
Compteur de marche par à-coups
Uniquement avec treuil à câble à système électrique 3 ABUS et système d’indication de charge LIS-SE
Le LIS-SE possède un compteur de marche par à-coups. Ce dernier veille à ce que le treuil à câble ne doit pas utilisé trop longtemps en mode de marche par à-coups (pression rapide du bouton-poussoir plusieurs fois de suite).
Si le treuil à câble ne monte plus après plusieurs pressions brèves du bouton-poussoir :
- Le compteur de marche par à-coups est intervenu. Le treuil à câble est monté 16 fois en mode de marche par à-coups.
- Descendre le crochet de levage pendant 5 secondes à vitesse de levage lente ou rapide.
- Le compteur de marche par à-coups est réinitialisé. Le treuil à câble peut être utilisé à nouveau normalement.
Respecter la durée de mise en service
Les moteurs du pont ne sont pas conçus pour une utilisation permanente. Des pauses de refroidissement sont nécessaires.
Service intermittent
Normalement, le moteur d’un pont (par exemple le moteur du motoréducteur du chariot) est utilisé brièvement avec les pauses adéquates (pendant lesquelles, par exemple, le motoréducteur du pont est utilisé) et non en continu pour une durée prolongée. Ce mode de fonctionnement est appelé service intermittent.
La durée d’utilisation autorisée d’un moteur et la durée nécessaire de la pause de refroidissement dépendent de la durée de mise en service.
La durée de mise en service des motoréducteurs et des motoréducteurs du dispositif de levage se trouve dans le livret d’inspection du pont ou à la rubrique « Caractéristiques techniques » du manuel du produit du mécanisme de levage ou du motoréducteur. Ces valeurs figurent également dans le tableau suivant.
- Respecter la durée de mise en service maximale autorisée et le nombre d’opérations maximum du mécanisme de levage et des motoréducteurs.
Durée de mise en service totale |
Durée de mise en service vitesse lente |
Durée de mise en service vitesse rapide |
|---|---|---|
25 % 2,5 min |
0,8 min |
1,7 min |
30 % 3 min |
1 min |
2 min |
40 % 4 min |
1,3 min |
2,7 min |
50 % 5 min |
1,7 min |
3,3 min |
60 % 6 min |
2 min |
4 min |
Remarque
Les valeurs indiquées (pourcentage et minutes) se réfèrent à une durée de dix minutes. Exemple : une durée de mise en service de 40 % signifie que le moteur, sur une durée de 10 minutes, ne doit pas fonctionner plus de 4 minutes et doit être à l’arrêt pendant 6 minutes.
De plus, la durée de mise en service totale maximale se divise en une durée pour vitesse lente (1/3 de la durée totale) et une durée pour vitesse rapide (2/3 de la durée totale).
Nombre d'opérations total |
Nombre d'opérations vitesse lente |
Nombre d'opérations vitesse rapide |
|---|---|---|
150 c/h |
100 c/h |
50 c/h |
180 c/h |
120 c/h |
60 c/h |
240 c/h |
160 c/h |
80 c/h |
300 c/h |
200 c/h |
100 c/h |
360 c/h |
240 c/h |
120 c/h |
Remarque
Les valeurs sont indiquées en opérations/heure. Exemple : 240 opérations/heure signifie que le moteur peut être mis en marche 240 fois maximum en l’espace d’une heure.
De plus, le nombre d’opérations total maximum se divise en opérations pour vitesse lente (2/3 des opérations) et opérations pour vitesse rapide (1/3 des opérations).
Service temporaire
Dans certaines situations particulières, il peut être nécessaire d’utiliser un moteur en continu pour une durée plus longue qu’en mode de service intermittent (par exemple si une longue translation du pont est nécessaire ou si la course du crochet est particulièrement longue). Dans ces cas, il est possible d’utiliser les moteurs en mode de service temporaire.
La durée d’utilisation du moteur ne doit pas dépasser la durée indiquée dans le tableau. Le moteur doit ensuite refroidir.
Durée de mise en service en mode de service temporaire :
Durée de mise en service en mode de service intermittent (voir tableau précédent) |
Durée de mise en service correspondante en mode de service temporaire pour vitesse lente |
Durée de mise en service correspondante en mode de service temporaire pour vitesse rapide |
|---|---|---|
25 % |
5 min |
10 min |
30 % |
5 min |
10 min |
40 % |
10 min |
20 min |
50 % |
10 min |
20 min |
60 % |
20 min |
40 min |
Remarque
En mode de service temporaire, la durée de mise en service se divise aussi en une durée pour vitesse lente (1/3) et une durée pour vitesse rapide (2/3).
Utiliser le mécanisme d’entraînement en mode de service temporaire :
- Si le pont a déjà été utilisé juste avant : attendre que le moteur ait refroidi et ait atteint la température ambiante.
- Utiliser le moteur à vitesse lente et rapide uniquement pour la durée autorisée dans le tableau.
En mode de service temporaire, le moteur ne doit pas être mis en marche plus de 10 fois.
- Attendre que le moteur ait refroidi et ait atteint la température ambiante.
- Utiliser alors à nouveau le moteur en mode de service temporaire ou intermittent.
Travail dans la zone du fin de course translation
L’arrêt progressif et la coupure totale fonctionnent, selon l’application, à l’aide d’un interrupteur mécanique à levier en croix (par ex. à l’extrémité du chemin de roulement), d’une cellule photoélectrique à reflexion (par ex. en direction d’un pont duplex) ou d’un capteur de distance (par ex. en direction d’un pont duplex dans le cas de commandes complexes).
Uniquement avec arrêt progressif
Le pont (le chariot de direction) dispose d’un arrêt progressif. L’arrêt progressif empêche le pont (le chariot de direction) de heurter le tampon de sécurité, un obstacle ou un autre pont (un autre chariot de direction) à vitesse de translation rapide.
Lorsque le pont (le chariot de direction) se déplace à vitesse de translation rapide :
- Le pont (le chariot de direction) freine au niveau du point de commutation de l’arrêt progressif :
- Le pont freine peu avant l’extrémité du chemin de roulement.
- Le pont freine peu avant le pont duplex.
- Le chariot de direction freine peu avant l’extrémité de la poutre principale.
- Le chariot de direction freine peu avant l’autre chariot de direction.
- Le pont (le chariot de direction) poursuit son déplacement à vitesse de translation lente.
- Poursuivre si nécessaire le déplacement du pont (du chariot de direction) à vitesse de translation lente.
- Si besoin est, sortir le pont (le chariot de direction) de la zone de fin de course en le déplaçant dans la direction opposée.
Uniquement avec arrêt progressif et coupure totale
Le pont (le chariot de direction) possède un fin de course translation avec arrêt progressif et coupure totale. L’arrêt progressif empêche le pont (le chariot de direction) de heurter le tampon de sécurité, un obstacle ou un autre pont (un autre chariot de direction) à vitesse de translation rapide. De plus, la coupure totale empêche le pont (le chariot de direction) de heurter le tampon à vitesse de translation lente.
Lorsque le pont (le chariot de direction) se déplace dans la zone de fin de course de l’arrêt progressif :
- Le pont (le chariot de direction) freine au niveau du point de commutation de la coupure totale et s’arrête :
- Le pont freine juste avant l’extrémité du chemin de roulement.
- Le pont freine juste avant le pont duplex.
- Le chariot de direction freine juste avant l’extrémité de la poutre principale.
- Le chariot de direction freine juste avant l’autre chariot de direction.
- Le pont (le chariot de direction) se trouve à l’extrémité du champ de déplacement et ne peut plus continuer.
- Si besoin est, sortir le pont (le chariot de direction) de la zone de fin de course en le déplaçant dans la direction opposée.
- Avec sécurité anti-collision : ou poursuivre le déplacement du pont duplex (de l’autre chariot de direction) et agrandir ainsi à nouveau le champ de déplacement du pont (du chariot de direction).
Travail dans la zone du fin de course levage
Uniquement pour treuil à câble
Le treuil à câble possède un fin de course de réducteur qui sert de fin de course de levage mécanique. Il est directement couplé au tambour à câble. Il fait en sorte que le crochet de levage ne dépasse pas la position la plus haute ni la position la plus basse du crochet.
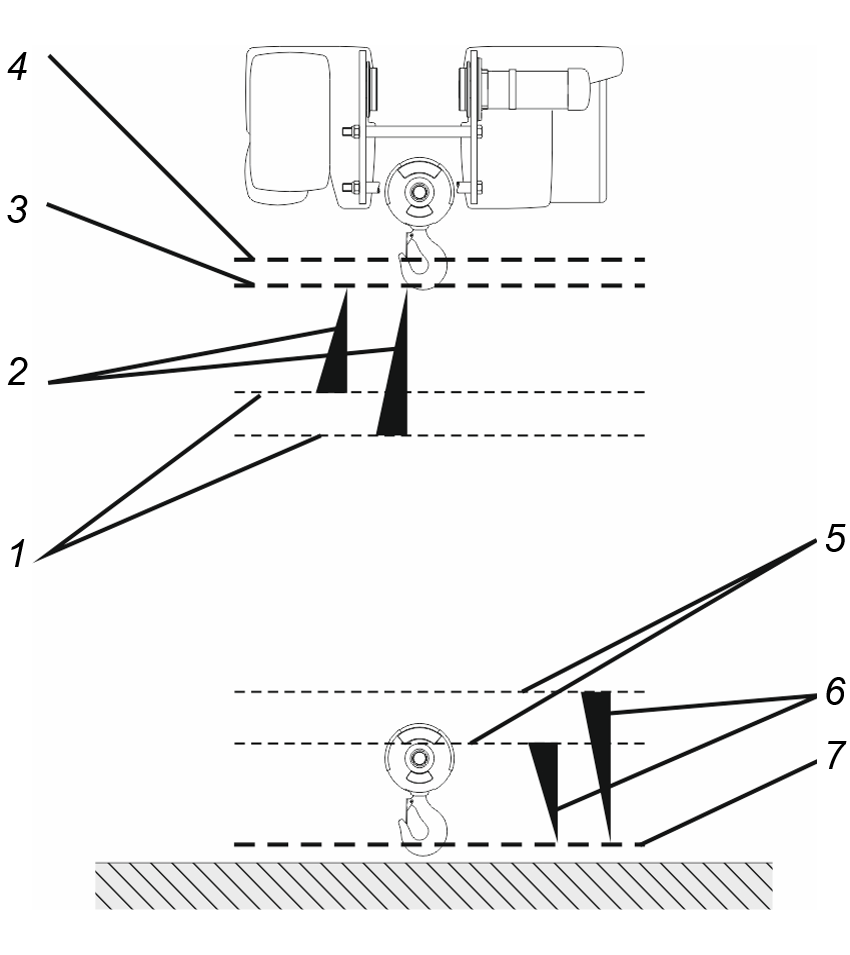
- 1 : Point de commutation de fin de course levage haut. S'il est actionné, le moteur de levage s'arrête.
- 2 : Point de commutation du fin de course levage bas. S'il est actionné, le moteur de levage s'arrête.
- 3 : afin de renforcer encore la sécurité, le fin de course de réducteur dispose d'un autre point de commutation. Celui se nomme « fin de course levage de secours ». Il se situe au-dessus du fin de course levage haut et sert de point de commutation supplémentaire lors du levage.
Si le fin de course levage haut ne fonctionne plus (par ex. en raison de contacts de contacteur défectueux, d'un champ rotatif avec inversion de polarité,...) et que le crochet de levage se déplace au-delà du point de commutation du fin de course levage haut, le fin de course levage de secours désactive le contacteur principal et ainsi l'ensemble du pont.
Uniquement pour treuil à câble avec ABUControl
Juste avant que le crochet de levage n'atteigne le point de commutation d'un fin de course levage, ABULiner freine lentement le moteur de levage. Les points de commutation de la fin de course levage ne sont alors actionnés qu'à une vitesse de levage lente.
Chaque fois, ABUControl calcule individuellement à quel point la phase de freinage commence, en fonction de la vitesse de levage actuelle. Si le crochet de levage monte rapidement, la phase de freinage commence plus tôt. Si le crochet de levage monte plus lentement, la phase de freinage commence plus tard.
Uniquement pour treuil avec système électrique 3 ABUS avec ABULiner
Le comportement de freinage diffère des processus décrits ici. Voir le manuel du produit ABULiner.
Cependant, l’utilisation par le pontier ne diffère pas de manière significative des processus décrits ici.
Uniquement en cas d'un treuil à câble sans engagement du fin de course levage haut en exploitation
Le fin de course levage haut ne doit pas être engagé en exploitation. S'il est engagé, le crochet de levage s'arrête au niveau du point de commutation du fin de course levage haut . Le point de commutation du fin de course levage de secours se trouve au-dessus du point de commutation du fin de course levage haut et ne peut donc pas être actionné en situation normale.
- Ne pas utiliser volontairement le fin de course levage haut.
Le fin de course levage haut ne doit pas être atteint de façon planifiée pendant le déroulement normal du travail.
- Le crochet de levage s'arrête exactement au niveau de la position la plus haute / la plus basse du crochet.
- Conduire le crochet de levage en direction opposée de manière à quitter la zone de fin de course.
Uniquement en cas de treuil à câble avec engagement du fin de course levage en exploitation
Si la position la plus haute du crochet doit être engagée en exploitation, le fin de course levage haut est sollicité plus fréquemment et peut donc tomber en panne. Dans ce cas, le fin de course levage de secours assure l'immobilisation sûre du pont. Pour pouvoir contrôler régulièrement le fin de course levage de secours, le treuil à câble dispose d'un interrupteur à garrot qui permet de contourner manuellement le fin de course levage haut et de remettre en marche le pont manuellement après le contrôle du fin de course levage de secours.
- Engager si nécessaire le fin de course levage haut.
Le fin de course levage haut peut être engagé de façon planifiée pendant le déroulement normal du travail. En cas de défaillance du fin de course levage haut, le crochet de levage s’arrête au niveau du point de commutation du fin de course levage de secours. Le point de commutation du fin de course levage de secours se trouve légèrement au-dessus du fin de course levage haut.
- Le crochet de levage s'arrête exactement au niveau de la position la plus haute / la plus basse du crochet.
- Conduire le crochet de levage en direction opposée de manière à quitter la zone de fin de course.
Uniquement pour palan à chaîne
Le palan à chaîne est équipé d'un accouplement à friction réglable. Ce dernier sert de dispositif d'arrêt d'urgence final.
- Ne pas atteindre intentionnellement l'extrémité supérieure ou inférieure de la course du crochet.
L'accouplement à friction ne doit pas être atteint de façon planifiée pendant le déroulement normal du travail.
- L'accouplement à friction se déclenche exactement au niveau de la position la plus haute / la plus basse du crochet. Le crochet de levage s'arrête, le moteur de levage continue à fonctionner.
- Conduire le crochet de levage en direction opposée de manière à quitter la fin de la course du crochet.
Remarque
Sur le palan à chaîne GMC, l'accouplement à friction n'est pas réglable !
Uniquement avec palan à chaîne à fin de course de levage mécanique
L'interrupteur de fin de course de levage mécanique permet de définir un point de commutation supérieur et inférieur. Lorsque le crochet de levage atteint l'un des points de commutation, le palan à chaîne freine et s'arrête.
Les points de commutation peuvent être approchés pendant le fonctionnement. Si les microrupteurs de fin de course de levage s'usent en raison d'une utilisation régulière, l'accouplement à friction du palan à chaîne sert de dispositif d'arrêt d'urgence.
Uniquement pour palan à chaîne à fin de course de levage électronique
L'interrupteur de fin de course de levage électronique permet de définir un point de commutation supérieur et inférieur. Lorsque le crochet de levage atteint l'un des points de commutation, le palan à chaîne freine et s'arrête.
Régler le point de commutation intermédiaire :
Grâce à la fonction de point de commutation intermédiaire, toute position de crochet entre le point de commutation supérieur et inférieur peut être approchée en fonctionnement normal.
Voir le manuel produit du palan à chaîne.
Placer au point de commutation intermédiaire :
Le commutateur rotatif n'est nécessaire que pour régler le point de commutation intermédiaire.
- En fonctionnement normal, le palan à chaîne freine dès que le crochet de levage s'approche du point de commutation intermédiaire et s'y arrête.
La fonction est conçue pour l'atteinte du point de commutation intermédiaire à vitesse de levage rapide. À vitesse de levage lente, le crochet de levage s'arrête avant que le point de commutation intermédiaire ne soit atteint.
- Relâcher le bouton-poussoir Levage/Descente et le presser à nouveau (stop-and-go).
- Le palan à chaîne continue sa course et dépasse le point de commutation intermédiaire.
Commande de profil du bâtiment
Le profil du bâtiment comprend toutes les caractéristiques d’un bâtiment pouvant influencer la translation du pont, la translation du chariot de direction et le levage/la descente du pont. Parmi ces caractéristiques figurent le début et la fin du chemin de roulement, d’éventuels obstacles, les zones bloquées, les clapets de passage du pont et autres éléments similaires.
La commande de profil du bâtiment permet de limiter tous les axes de mouvement du pont en fonction du profil du bâtiment.
Par exemple :
- Devant les obstacles, la vitesse du pont, du chariot de direction et du mécanisme de levage est réduite.
- Sur certaines positions, le pont, le chariot de direction et le mécanisme de levage s’arrêtent provisoirement.
- La traversée de certaines zones est totalement interdite.
- Dans certaines zones, le pont, le chariot de direction et le mécanisme de levage peuvent se déplacer uniquement à vitesse lente.
- Certaines zones ne peuvent être traversées qu’après actionnement d’un bouton de contournement ou d’un interrupteur à clé.
Il est possible de choisir, en fonction du système de ponts, le réglage de la commande de profil du bâtiment ainsi que les positions et les conditions dans lesquelles les différentes fonctions peuvent être utilisées.
Affichage de la charge et tare
Uniquement avec pont à afficheur LED à matrice de points
Lecture de l'afficheur de charge
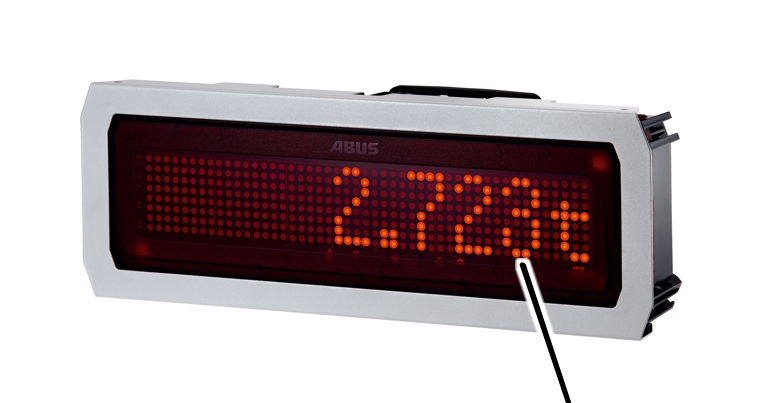
- Sur l'afficheur LED à matrice de points, le poids de la charge suspendue est indiqué en tonnes.
La charge affichée n’est pas une valeur de pesage étalonnée et sert uniquement à évaluer approximativement le poids de la charge suspendue.
Dans le pire des cas, la charge affichée peut différer de jusqu’à 10 % par rapport à la masse réelle de la charge suspendue.
Pour obtenir une valeur de pesage exacte et étalonnée, utiliser une balance à grue ou un moufle inférieur de pesée.
Tare
La fonction « Tare » permet de mettre à zéro l’affichage de la charge du pont. La fonction « Tare » permet de mettre à zéro l’affichage de la charge du pont.Cela permet une mesure différentielle, par exemple pour éviter de peser avec la charge un équipement d’accrochage de la charge (ex. : traverse).
Tarage du mécanisme de levage :
- À l'aide de la boîte à boutons ou d'ABURemote, sélectionner le mécanisme de levage dont le tarage doit être effectué.
- Appuyer sur la touche de tare et la maintenir enfoncée jusqu'à ce que l'afficheur de charge indique 0.000.
En cas de surcharge, le tarage est supprimé et la charge est indiquée !
Réinitialisation de la tare :
- Appuyer pendant 5 s sur le bouton-poussoir de la tare.
- La valeur initiale apparaît à nouveau sur l'afficheur LED à matrice de points.
Uniquement avec pont à plusieurs chariots
Interprétation des afficheurs LED à matrice de points
Affichage de la charge sur le pontAffichage de la charge
sur le chariot de direction
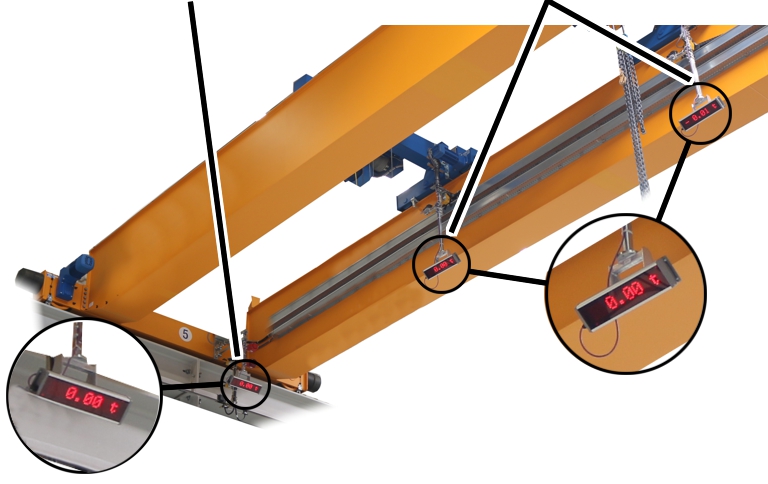
Uniquement avec système électrique 3 ABUS
Avec pont équipé de plusieurs afficheurs LED à matrice de points :
- Sur l’afficheur de charge situé sur le pont apparaît la somme de la charge commune actuellement suspendue au crochet de levage.
- Sur l’afficheur de charge situé sur le chariot de direction apparaît le poids de la charge actuellement suspendue au crochet de levage du chariot de direction respectif.
Avec pont équipé d’un seul afficheur LED à matrice de points :
- Le poids de la charge du chariot de direction sélectionné ou la somme de la charge est indiquée sur l’afficheur de charge.
Voir « Utilisation du pont avec deux chariots de direction ».
Uniquement sur ABUControl
- L’afficheur LED à matrice de points ou les afficheurs LED à matrice de points indiquent la charge du chariot de direction I, du chariot de direction II ou la somme de la charge (réglage fixe).
Les afficheurs LED à matrice de points ont donc un réglage fixe qui ne peut pas être commuté en cours de fonctionnement.
Refroidissement du moteur
Uniquement avec ventilateur auxiliaire
Le moteur de levage dispose d’un ventilateur auxiliaire qui ne dépend pas de la vitesse du moteur de levage. Ainsi, le moteur de levage est refroidi également pendant les travaux de longue durée à vitesse de levage lente.
Lorsque le bouton-poussoir de levage ou d'abaissement a été relâché :
- Le treuil à câble freine jusqu'à immobilisation.
- Le ventilateur auxiliaire continue à tourner durant maximum cinq minutes afin de refroidir le moteur de levage.
Sécuriser le pont en cas de panne de courant
En cas de panne de courant :
Bouton d'arrêt d'urgence
- Les motoréducteurs et les motoréducteurs du dispositif de levage s’arrêtent en raison de la panne de courant.
- Les moteurs de déplacements horizontaux et les moteurs de levage sont freinés efficacement par les freins même en l’absence de courant.
- L'ensemble du pont s’arrête. La charge ne peut ni s’affaisser ni tomber.
- Le brusque freinage peut entraîner une plus forte oscillation de la charge.
- Relâcher tous les boutons-poussoirs de la boîte à boutons et appuyer sur le bouton d’arrêt d’urgence.
De cette manière, il est certain que le pont ne pourra pas être utilisé involontairement une fois la panne de courant terminée.
- Si nécessaire : sécuriser la zone entourant la charge suspendue.
Sécuriser le pont en cas de vent excessivement fort
Uniquement pour un pont pouvant être utilisé en toute sécurité jusqu’à une certaine vitesse du vent
L’utilisation du pont est autorisée uniquement jusqu’à une certaine vitesse du vent. Le pont est équipé d’un module anémomètre. Le module anémomètre signale le dépassement d’une certaine vitesse du vent. Le pont doit alors rejoindre sa position de repos (à l’extrémité du chemin de roulement) dans un temps donné.
La lampe témoin jaune et/ou rouge clignote et un avertisseur (option) retentit :
- La vitesse de vent autorisée a été dépassée ou la limite de préalarme a été atteinte.
- Déposer la charge.
- Déposer ou retirer l’équipement d’accrochage de la charge.
- Monter le crochet de levage jusqu’à la position la plus haute du crochet.
- Amener le treuil à câble vers la gauche ou la droite jusqu’à l’extrémité de la poutre principale.
- Placer le pont dans la position de repos définie.
Une sécurité anti-vent retenant le pont se trouve au niveau de cette position de repos. La sécurité anti-vent peut être également équipée de manière à pouvoir retenir le pont dans n’importe quelle position.
- Si nécessaire : sécuriser le pont
Lecture des messages
Uniquement avec pont à afficheur LED à matrice de points et système électrique 3 ABUS
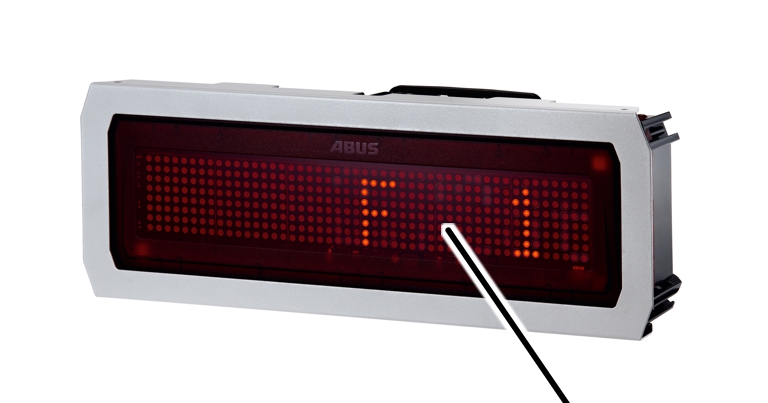
- Sur l'afficheur LED à matrice de points apparaît le message du système d’indication de charge LIS.
Voir le manuel du produit du système d'indication de charge.
Uniquement avec pont à afficheur LED à matrice de points et ABUControl
Apparition d’un message sur l’afficheur LED à matrice de points :
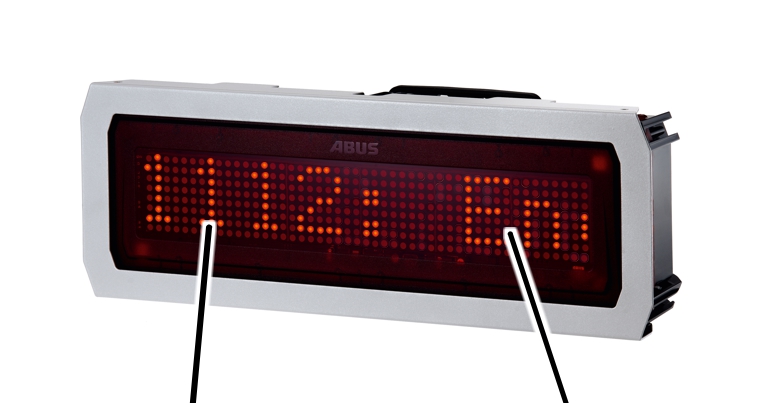
- L'afficheur LED à matrice de points affiche le code d'erreur et le message d'ABUControl sous forme de texte défilant.
La vitesse de défilement du texte peut être réglée dans KranOS d'ABUControl.
Voir le manuel produit ABUControl.
Confirmer les messages
Les messages affichés sont divisés en trois catégories en fonction de leur gravité.
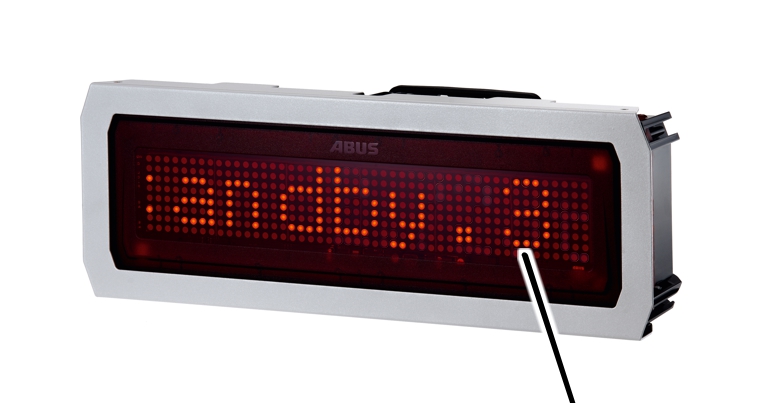
- La catégorie « 1 », « 2 » ou « 3 » apparaît à la fin du message.
- « .3 » : message d'information. L'utilisation normale du pont peut continuer.
Pour confirmer l'affichage du message, appuyer sur le bouton d'arrêt d'urgence ou sur l'avertisseur.
- « .2 » : erreur de faible gravité. La fonction d'arrêt d'urgence est déclenchée, le pont s'arrête.
Pour confirmer l'affichage du message, appuyer sur le bouton d'arrêt d'urgence ou sur l'avertisseur.
Si l'erreur ne se produit pas à nouveau, l'utilisation normale du pont peut continuer.
Si l'erreur se produit à nouveau, le message ne réapparait pas. L'utilisation du pont peut continuer, mais l'axe de mouvement du pont concerné par l'erreur peut être utilisé uniquement à vitesse lente.
- « .1 » : erreur de grande gravité. La fonction d'arrêt d'urgence est déclenchée, le pont s'arrête.
Pour confirmer l'affichage du message, appuyer sur le bouton d'arrêt d'urgence ou sur l'avertisseur. Si l'erreur est due à un variateur de fréquence, le pont doit être en plus désactivé, puis réactivé dans son intégralité.
Si l'erreur ne se produit pas à nouveau, l'utilisation normale du pont peut continuer.
Si l'erreur se produit à nouveau, le message réapparait. La fonction d'arrêt d'urgence est à nouveau déclenchée.
Interprétation des messages
Les chiffres qui précèdent le message indiquent à quel endroit (par ex. sur quel axe de mouvement du pont) s'est produite l'erreur et quel chariot de direction ou quel mécanisme de levage (si le pont est équipé de plusieurs chariots de direction) est concerné.
Les troisième et quatrième chiffres indiquent le numéro de l'erreur
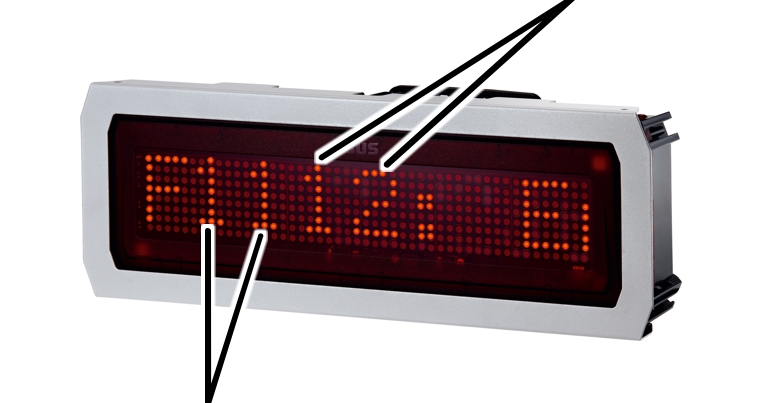
- Premier et deuxième chiffres : numéro du mécanisme de levage, du chariot de direction ou de l'entraînement du pont, combiné à l'axe de mouvement du pont ou à la zone de fonctionnement
- Troisième et quatrième chiffres : numéro de l'erreur
Il en découle les combinaisons suivantes pour les deux premiers chiffres :
Chiffres |
Lieu |
|---|---|
F00_ _ |
Erreur à caractère général |
F11_ _ |
Mécanisme de levage 1, motoréducteur du dispositif de levage 1 |
F12_ _ |
Mécanisme de levage 1, motoréducteur du dispositif de levage
2 |
F21_ _ |
Mécanisme de levage 2, motoréducteur du dispositif de levage 1 |
F22_ _ |
Mécanisme de levage 2, motoréducteur du dispositif de levage
2 |
F31_ _ |
Mécanisme de levage 3, motoréducteur du dispositif de levage 1 |
F32_ _ |
Mécanisme de levage 3, motoréducteur du dispositif de levage
2 |
F13_ _ |
Chariot de direction 1 |
F23_ _ |
Chariot de direction 2 |
F33_ _ |
Chariot de direction 3 |
F14_ _ |
Motoréducteur du pont variateur de fréquence 1 |
F24_ _ |
Motoréducteur du pont variateur de fréquence 2 (uniquement avec guidage électronique et entraînement du pont à 4 galets) |
« Motoréducteur du dispositif de levage 2 »“(F_2_ _) est utilisé uniquement dans le cas de doubles mécanismes de levage. Tous les autres mécanismes de levage ont un seul motoréducteur du dispositif de levage (F_1_ _)
« Mécanisme de levage 2 » et « Mécanisme de levage 3 » ainsi que « Chariot de direction 2 » et « Chariot de direction 3 » concerne les ponts à deux et trois chariots de direction.
Un pont dispose normalement d'un variateur de fréquence pour les deux motoréducteurs de pont (F14_ _). Sur les ponts à guidage électronique, chacun des deux variateurs de fréquence dispose de son propre variateur de fréquence (F14_ _ et F24_ _). Sur les entraînements de pont à 4 galets, en cas de plus grande consommation des moteurs, les quatre motoréducteurs sont répartis sur deux variateurs de fréquence.
Chiffres |
Lieu |
|---|---|
F40_ _ |
Maintien à distance de ponts |
F41_ _ |
Commande de contournement |
F51_ _ |
Maintien à distance des chariots de direction chariot 1 |
F52_ _ |
Maintien à distance des chariots de direction chariot 2 |
F53_ _ |
Maintien à distance des chariots de direction chariot 3 |
F60_ _ |
Sécurité anti-dépassement |
Liste de messages
Généralités |
|---|
« F0001 : Standby.3 » Le pont est en marche et en veille. Déverrouiller le bouton d’arrêt d’urgence ou connecter l'émetteur pour utiliser le pont. |
« F0003 automate programmable: écriture sur la carte SD a échoué.3 » Une erreur s’est produite lors de l’enregistrement de données sur la carte SD qui se trouve dans l’automate programmable. Vérifier la carte SD et, si nécessaire, mettre en place une nouvelle carte SD. |
« F0004 contacteur principal: erreur de fonctionnement.1 » Le contacteur principal est activé alors qu’il devrait être désactivé parce que le bouton d’arrêt d’urgence a été actionné. |
Mécanisme de levage |
|---|
« F_ _05 mécanisme de levage: la mesure du moteur à échoué.1 » La mesure électrique du moteur de levage lors de la mise en marche du pont a échoué. |
« F_ _17 méc. de levage: fin de course levage de secours atteint.1 » Le crochet de levage a dépassé le point de commutation du fin de course levage haut et a actionné le fin de course levage de secours. Vérifier le point de commutation et le fin de course de réducteur. |
« F_ _26: méc. de lev.: usure câble > 80 %.3 » Le câble a atteint 80 % de l'état d'usure nécessitant le remplacement. Faire effectuer un contrôle régulier. |
« F_ _27: méc. de lev.: attention! Usure câble > 100 %.3 » Le câble a atteint 100 % de l'état d'usure nécessitant le remplacement. Ne plus utiliser le pont. Faire effectuer un contrôle régulier. |
« F_ _31 méc. de levage: vitesse de rotation trop élevée/faible.1 » La vitesse de rotation réelle du mécanisme de levage (mesurée par le codeur absolu) dépasse le seuil de tolérance (trop haut/trop bas) par rapport à la vitesse de rotation de consigne du mécanisme de levage. |
« F_ _32 ou F_ _33 mécanisme de levage synchronisation: écart excessif.1 » Lors de la synchronisation de deux mécanismes de levage sur un pont équipé de deux mécanismes de levage ou sur deux ponts en fonctionnement en tandem, une trop grande différence de hauteur est apparue entre les deux crochets de levage lors du levage ou de la descente. |
« F_ _36 micro-vitesse: commutation a échoué.1 » Les contacteurs de commutation entre les enroulements n’ont pas réagi. |
« F_ _37 mécan. lev.: err. disp. anti-mou câb.3 » Lors de l'initialisation du dispositif anti-mou de câble, une erreur est apparue. Acquitter l'erreur et répéter l'opération. |
Chariot de direction |
|---|
« F_ _25 translation du chariot synchronisation: écart excessif.1 » Lors de la synchronisation de deux chariots de direction sur un pont équipé de plus d’un chariot de direction, une trop grande différence de distance est apparue entre les deux chariots de direction lors de la translation des chariots de direction. |
« F_ _26 transl. char. synchr. en fonct. tandem: écart excessif.1 » Lors de la synchronisation de deux chariots de direction sur deux ponts en fonctionnement en tandem, une trop grande différence de distance est apparue entre les deux chariots de direction lors de la translation des chariots de direction. |
« F_ _27 trans. char. capt. dist.: hors champ de déplac. à drte.1 » Sur le capteur de distance translation du chariot de direction vers la droite, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _28 trans. char. capt. dist.: hors champ de déplac. à gche.1 » Sur le capteur de distance translation du chariot de direction vers la gauche, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _29 trans. char. capt. dist. à droite: erreur de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du chariot de direction vers la droite. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _30 trans. char. capt. dist. à gauche: erreur de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du chariot de direction vers la gauche. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _41 trans. char.: capt. dist.: sens marche à drte invers..1 » Le chariot de direction se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du chariot de direction) qui diffère de celui constaté par le capteur de distance translation du chariot de direction vers la droite. |
« F_ _42 trans. char.: capt. dist.: sens marche à gche invers..1 » Le chariot de direction se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du chariot de direction) qui diffère de celui constaté par le capteur de distance translation du chariot de direction vers la gauche. |
Translation du pont |
|---|
« F_ _20 transl. pont synchron. en fonct. tandem: écart excessif.1 » Lors de la synchronisation des motoréducteurs de pont sur deux ponts en fonctionnement en tandem, une trop grande différence est apparue entre les deux ponts lors de la translation de pont. |
« F_ _28 trans. du pont capt. dist.: hors champ de déplac. avant.1 » Sur le capteur de distance translation du pont avance, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _29 trans. du pont capt. dist.: hors champ de déplac. recul.1 » Sur le capteur de distance translation du pont recul, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _30 transl. du pont capt. dist. avant: erreur de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du pont avance. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _31 transl. du pont capt. dist. arrière: err. de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du pont recul. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _37 pont: capt. dist. av: sens de marche avant invers..1 » Le pont se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du pont) qui diffère de celui constaté par le capteur de distance translation du pont avance. |
« F_ _38 pont: capt. dist. et sens de marche recul invers..1 » Le pont se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du pont) qui diffère de celui constaté par le capteur de distance translation du pont recul. |
Liste des messages pour les fins de course translation redondants et les sécurités anti-collision
Dans le cas d'un fin de course translation redondant, d'un maintien à distance de ponts ou d'un maintien à distance des chariots, deux interrupteurs à levier en croix ou cellules photoélectriques sont utilisés sur un point de commutation pour renforcer encore la sécurité. Si, lors du dépassement du point de commutation, les deux interrupteurs à levier en croix ou cellules photoélectriques ne se déclenchent pas simultanément, le message correspondant apparaît. Le pont ou le chariot de direction freinent néanmoins conformément à la fonction.
Translation du pont |
|---|
« F_ _26 trans. du pont: coup. tot. redond.: état d’encl. diff.3 » |
« F_ _27 trans. du pont: arrêt progr. redond: état encl. diff.3 » |
Maintien à distance de ponts |
|---|
« F_ _16 main. dis ponts: coup tot red. 1/2 av: état encl diff.3 » |
« F_ _17 main. dis ponts: coup tot red. 1/2 re: état encl diff.3 » |
« F_ _18 main. dis ponts: coup tot red. 1/2 av/re état encl dif.3 » |
« F_ _19 main. dis ponts: arr prog red. 1/2 av: état encl dif.3 » |
« F_ _20 main. dis ponts: arr prog red. 1/2 re: état encl diff.3 » |
« F_ _21 main. dis ponts: arr prog red. 1/2 av/re état encl dif.3 » |
Maintien à distance des chariots |
|---|
« F_ _16 main. dis: coup tot redond. 1/2 dte: état encl. diff.3 » |
« F_ _17 main. dis: coup tot redond. 1/2 gche: état encl. diff.3 » |
« F_ _18 main. dis: coup tot redond 1/2 dte/gche ét encl diff.3 » |
« F_ _19 main. dis: arr. prog. redond. 1/2 dte état d’encl. diff..3 » |
« F_ _20 main. dis: arr. prog. redond. 1/2 gche état encl. diff..3 » |
« F_ _21 main. dis: arr. prog. redond. 1/2 dte/gche ét encl diff..3 » |
« NO SIGNAL » apparaît sur l'afficheur LED à matrice de points :
- L'afficheur LED à matrice de points ne reçoit aucun signal valide de la commande de pont.
Extinction du pont
Crochet de levage
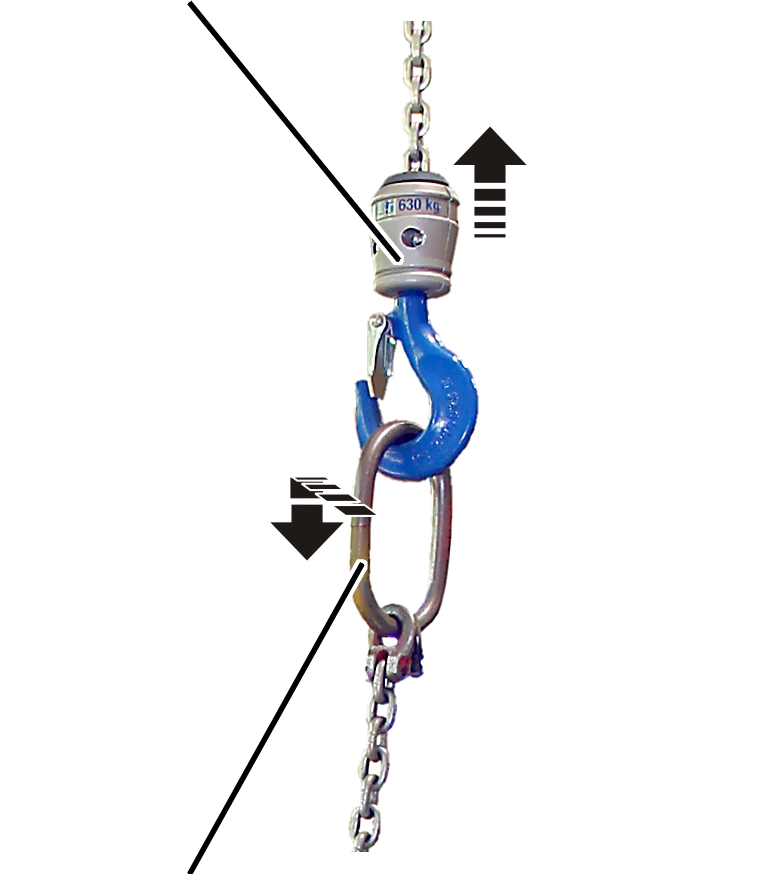
- Si possible, déposer ou retirer les accessoires d’accrochage de charge (câbles, chaînes, etc.) et les équipement d’accrochage de la charge (traverses, etc.).
- Après le travail, monter le crochet de levage jusqu’à ce qu’il atteigne presque la position la plus haute du crochet.
Uniquement pour ponts utilisés en partie en plein air
Cette description s’applique uniquement si le pont est utilisé en partie dans un bâtiment et en partie en plein air (si le chemin de roulement sort du bâtiment).
- Placer le pont en position de repos dans le bâtiment.
Uniquement pour ponts avec sécurité anti-vent à loqueteau
Cette description s’applique uniquement si le pont est utilisé entièrement en plein air et s’il peut être protégé contre le vent par un loqueteau.
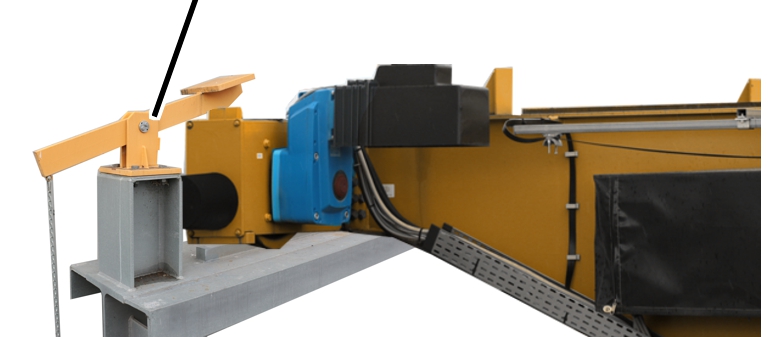
Exemple de sécurité anti-vent à l'extrémité du chemin de roulement
- Déposer la charge.
- Si nécessaire : déposer ou retirer l’équipement d’accrochage de la charge.
- Amener le chariot de direction vers la gauche ou la droite jusqu’à l’extrémité de la poutre principale.
- Placer le pont en position de repos à l’extrémité du chemin de roulement.
- Déplacer le pont jusqu’à ce que le loqueteau s’enclenche.
- S’assurer que le pont est bien sécurisé.
Uniquement pour ponts avec sécurité anti-vent à tenaille à rails
Cette description s’applique uniquement si le pont est utilisé entièrement en plein air et s’il peut être protégé contre le vent par une tenaille à rails.
- Déposer la charge.
- Si nécessaire : déposer ou retirer l’équipement d’accrochage de la charge.
- Mettre en marche la tenaille à rails.
- S’assurer que le pont est bien sécurisé.
Bouton d'arrêt d'urgence
- Appuyer sur le bouton d'arrêt d'urgence.
En cas de pause prolongée :
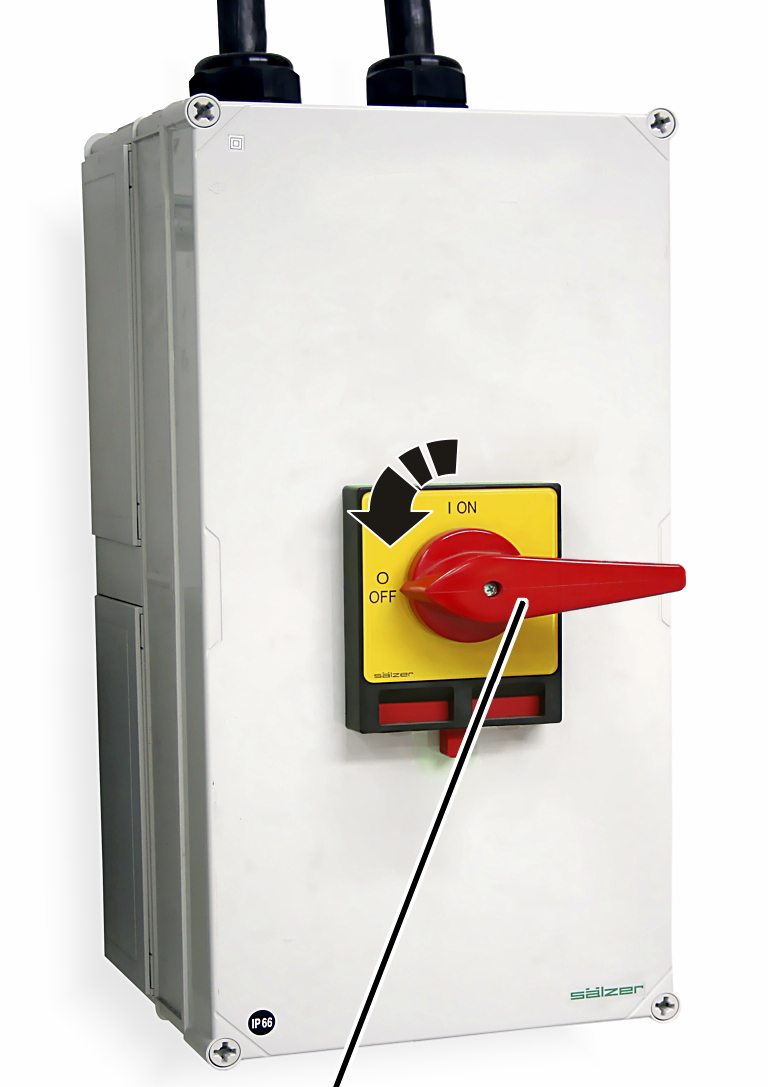
- Eteindre le pont à l'aide de l’interrupteur principal.
Levage/abaissement à vitesse de levage double
Uniquement pour vitesse de levage double
Ce chapitre est valable uniquement si le treuil à câble peut monter/descendre à vitesse de levage double.
La fonction est active en permanence et il n'est donc pas nécessaire de l'activer séparément.
- Lever/abaisser la charge avec le pont comme à l'accoutumée.
- ABUControl ou le système d’indication de charge LIS-SV avec système électrique 3 ABUS détermine la charge suspendue.
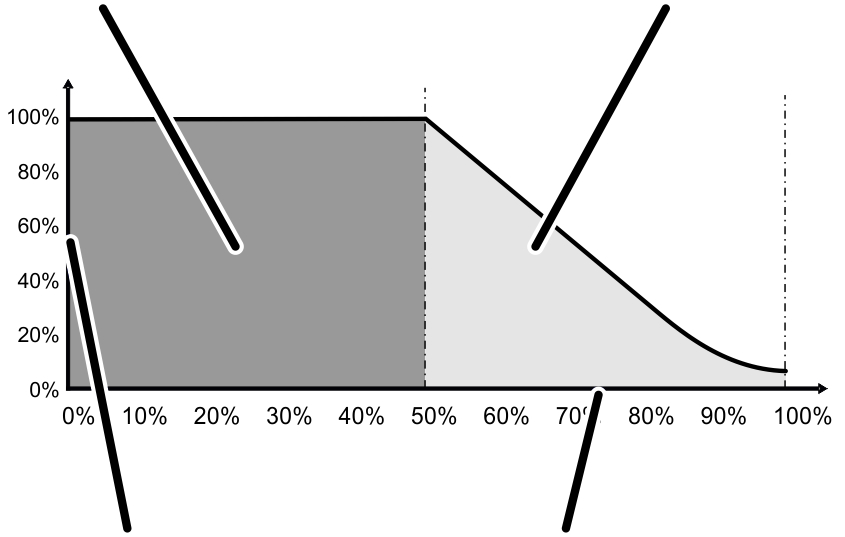
- Le treuil à câble peut, en fonction du poids de la charge suspendue, être accéléré pour atteindre une vitesse de levage maximale plus importante.
- Lors d'une charge légère (jusqu'à un crochet de levage vide), le treuil a câble a une vitesse de levage maximale deux fois plus rapide que normalement.
- Plus la charge est lourde, plus la vitesse de levage et de descente maximale est faible.
- A charge maximale, le treuil à câble peut monter/descendre à la vitesse de levage maximale normale.
Vitesse de levage normaleVitesse de levage supérieure (double vitesse de levage au maximum)
Activation et désactivation de la micro-vitesse
Uniquement avec micro-vitesse
Ces instructions sont valables uniquement si le treuil à câble peut monter/descendre à micro-vitesse.
À micro-vitesse, le levage et l'abaissement de la charge peuvent avoir lieu de façon particulièrement lente à l'aide du mécanisme de levage. Cela permet un positionnement très précis de la charge. La micro-vitesse peut être activée ou désactivée sur l'émetteur ou sur la boîte à boutons.
Activation et désactivation de la micro-vitesse
- Attendre que le pont soit immobilisé.
- Avec boîte à boutons : activer ou désactiver la micro-vitesse sur le commutateur rotatif.
- Avec ABURemote : voir le manuel du produit ABURemote.
- Attendre environ 2 secondes jusqu’à ce que la micro-vitesse soit activée ou désactivée.
Levage/abaissement de charges à micro-vitesse
- Utiliser le treuil à câble comme à l’accoutumée.
- Le treuil à câble monte/descend très lentement, ce qui permet de positionner la charge avec une très grande précision.
- Attention à la durée de mise en service à micro-vitesse ! Elle s'élève à un tiers de la durée de mise en service en mode de fonctionnement normal.
Si la durée de mise en service du moteur de levage est normalement de 60 %, la durée de mise en service à micro-vitesse est de 20 %. Dans un laps de temps de 10 minutes, le moteur de levage est donc autorisé à tourner pendant 2 minutes maximum.
Utilisation du contrôle de balancement de la charge
Uniquement avec contrôle de balancement de la charge
La fonction « Oscil. affaib » permet, sur un pont avec ABUControl, de réduire nettement le mouvement d'oscillation du crochet de levage pendant la translation du pont ou du chariot de direction. Voir le manuel du produit « ABUControl ».
Activation et désactivation du contrôle de balancement de la charge
Voir le manuel du produit ABURemote.
Le contrôle de balancement de la charge fonctionne d'abord uniquement
avec un pont équipé d'un seul chariot de direction ou avec un pont
équipé de plusieurs chariots de direction dont le chariot de direction
non utilisé se trouve en position d'arrêt.
En cas de fonctionnement commun de plusieurs chariots de direction ou en
fonctionnement en tandem, le contrôle de balancement de la charge doit
être autorisé séparément. Voir le manuel produit ABUControl.
Dans le cas d'ABURemote avec commande individuelle : si l'un des crochets de levage se trouve dans la position la plus haute (fin de course levage haut), le contrôle de balancement de la charge pour l'autre crochet de levage est activé.
Avec contrôle de balancement de la charge translation du pont et du chariot de direction
- Utiliser le pont comme à l’accoutumée.
- À partir des vitesses de déplacement du pont et du chariot de direction, de la position du crochet et de la longueur de l’équipement d’accrochage de la charge, ABUControl calcule l’oscillation normale de la charge et accélère et freine les moteurs de déplacements horizontaux de façon à réduire le mouvement d’oscillation.
- Les courses d’accélération et de freinage ne changent pas de façon significative.
- Les influences extérieures dues aux vent, à des heurts de la charge ou du crochet de levage ainsi que les mouvements manuels ne sont pas compensés.
Indications concernant le contrôle de balancement de la charge pour plusieurs chariots de direction :
En fonctionnement commun de plusieurs chariots de direction ou en fonctionnement en tandem, le calcul du contrôle de balancement de la charge fonctionne correctement uniquement si les conditions suivantes sont respectées par le pontier :
- Le pont et le chariot de direction doivent être de même type et de même taille.
- La charge doit être correctement élinguée :
Position du crochet
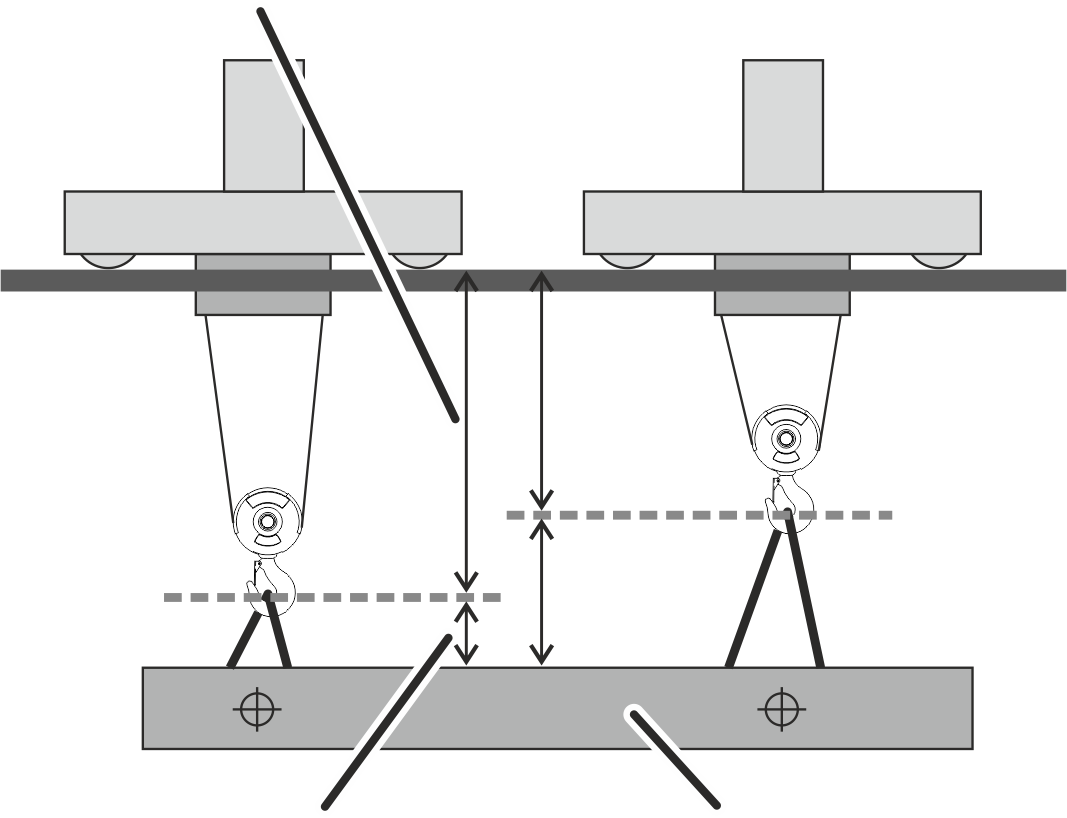
Une charge commune uniforme doit être accrochée de manière à ce que la somme de la position du crochet et de la longueur des accessoires d'accrochage de charge donne la même longueur totale.
Position du crochet
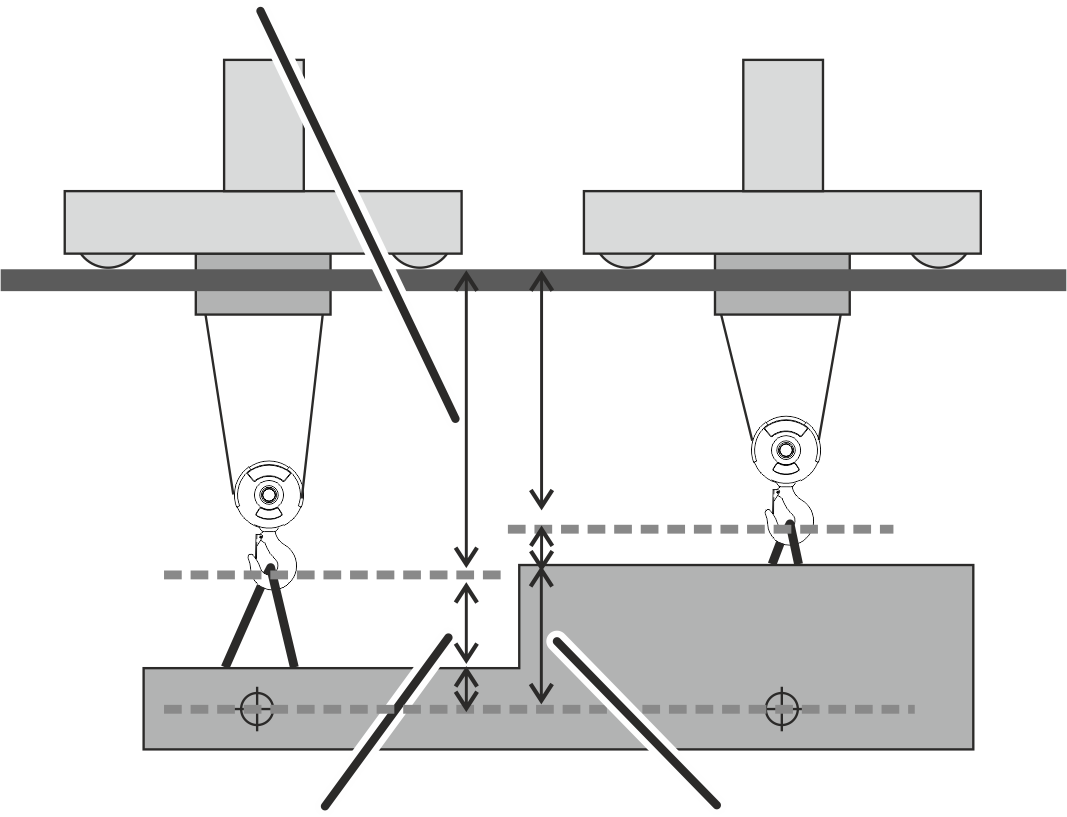
Une charge commune non uniforme doit être accrochée de manière à ce que la somme de la position du crochet, de la longueur des accessoires d'accrochage de charge et de la distance par rapport au centre de gravité donne la même longueur totale.
- La longueur des accessoires d'accrochage de charge doit être entrée :
Dans le cas du fonctionnement commun de plusieurs chariots de direction, la longueur des accessoires d'accrochage de charge du chariot de direction 1 doit être entrée.
Dans le cas du fonctionnement en tandem, la longueur des accessoires d'accrochage de charge du premier pont doit être entrée. Le premier pont a l'adresse IP 192.168.1.1
Avec guidage électronique translation du pont
Uniquement avec guidage électronique
Le guidage électronique est automatiquement activé et ne peut pas être désactivé.
- Utiliser le pont comme à l’accoutumée.
- Des capteurs mesurent la distance entre les deux galets d’un sommier et le rail du chemin de roulement.
- Si le pont se déplace en biais (par ex. en cas de charge unilatérale), ABUControl compense automatiquement en réglant les motoréducteurs des deux sommiers de manière différente.
Utilisation du pont avec deux chariots de direction
Le pont est équipé de deux chariots de direction. Il est possible de les commander avec une boîte à boutons commune (ou un émetteur). Cela permet d'améliorer la sécurité lors du transport par ex. de charges longues ou volumineuses.
Affectation des chariots de direction
Uniquement avec système électrique 3 ABUS à LED à matrice de points
L'afficheur LED à matrice de points peut afficher en plus les chiffres « 1 » et « 2 » sur un chariot de direction pour indiquer leur affectation.
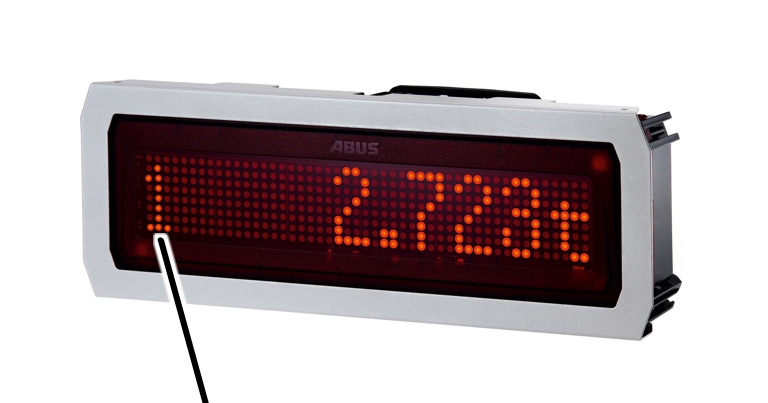
- Le numéro de réglage du chariot de direction est affiché sur la position la plus à l'avant de l'afficheur LED à matrice de points.
Inscription
« Chariot de direction I »Inscription
« Chariot de direction II »
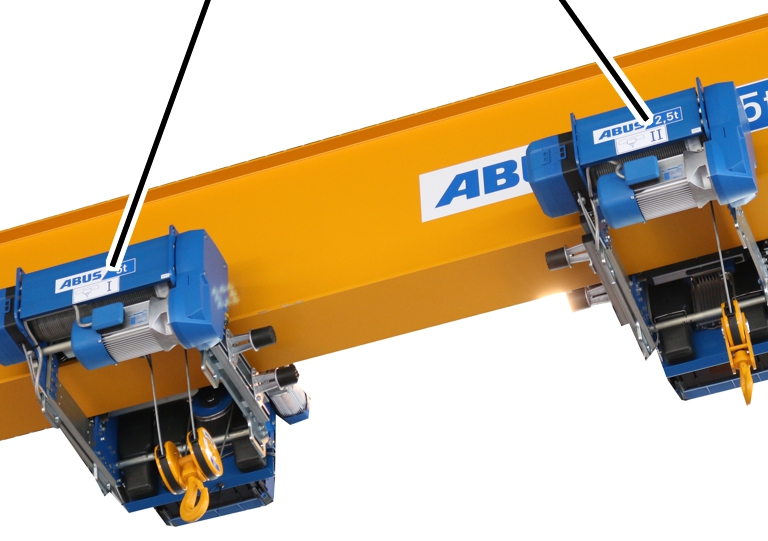
- Les chariots de direction portent les inscriptions « Chariot I » et « Chariot II » sur le treuil à câble.
Commutation entre chariot de direction I et chariot de direction II
Dans le cas d’un pont avec choix du chariot de direction, il est possible de commuter entre chariot I et chariot II.
Uniquement avec ABURemote
Voir le manuel du produit ABURemote.
Uniquement avec boîte à boutons
Voir le manuel du produit boîte à boutons.
Commuter sur le fonctionnement commun
Dans le cas d’un pont avec choix du chariot de direction et fonctionnement commun, il est possible de commuter sur fonctionnement commun des deux chariots de direction, en plus de la commutation entre chariot de direction I et chariot de direction II.
Uniquement avec ABURemote
Voir le manuel du produit ABURemote.
Uniquement avec boîte à boutons
Voir le manuel du produit boîte à boutons.
Uniquement avec système électrique 3 ABUS
La commande dispose d’une synchronisation. Il est possible que la distance entre les deux chariots de direction ou que la position de la charge change pendant le transport, par exemple en raison de différences de sollicitation des mécanismes d’entraînement en cas de répartition différente de la charge, en raison de différences des courses de freinage et en raison des tolérances des composants.
Si la distance des chariots de direction ou la position de la charge change :
- Immobiliser entièrement le pont.
- Passer sur chariot de direction I ou chariot de direction II.
- Compenser la distance des chariots de direction ou la position de la charge par levage/descente ou translation du chariot de direction vers la gauche/vers la droite.
- Repasser en fonctionnement commun.
Uniquement sur ABUControl
ABUControl dispose d’une commande de marche synchronisée. Le déplacement synchrone de tous les axes de mouvement du pont est automatiquement régulé.
- Uniquement avec mécanisme de levage à variateur de fréquence : ABUControl surveille le régime des deux mécanismes de levage et régule automatiquement la vitesse de levage. Ainsi, les deux mécanismes de levage procèdent au levage et à la descente à vitesse de levage constante, même si la répartition de la charge est inégale.
- ABUControl surveille la vitesse de rotation des motoréducteurs de chariot de direction et régule automatiquement la vitesse de translation du chariot de direction. Les deux chariots de direction se déplacent ainsi à vitesse de translation constante.
- ABUControl surveille la distance entre les deux chariots de direction et l’extrémité respective de la poutre principale, calcule sur cette base la distance entre le premier et le deuxième chariots de direction et régule la vitesse de translation des chariots de direction de façon à ce que la distance entre les deux chariots de direction reste constante.
- Uniquement avec double mécanisme de levage : la commande de marche synchronisée est désactivée juste avant le point de commutation du fin de course levage haut et bas. Cela est nécessaire pour que le câble puisse être équilibré sur les deux tambours à câble du double mécanisme de levage. Lors de l'accélération en direction opposée, la commande de marche synchronisée est automatiquement activée. Le crochet de levage s'arrête alors brièvement.
Arrêt progressif et coupure totale des fins de course de chariot de direction/fins de course levage
En fonctionnement commun, les fins de course de chariot de direction ainsi que fins de course de levage sont évalués ensemble.
Si l’un des motoréducteurs du chariot de direction freine ou s’arrête ou si l’un des mécanismes de levage freine ou s’arrête, l’autre chariot de direction est régulé de façon synchrone.
Uniquement avec retournement de charges
Si le pont est conçu pour le retournement de charges, le limiteur de charge est éventuellement équipé de fonctions supplémentaires pour permettre la détection d’une surcharge du mécanisme de levage également à l’arrêt et à la descente.
Voir la documentation du pont relative à l’ordre concerné.
Utilisation des deux ponts en fonctionnement en tandem
Avec la commande pour marche en tandem, il est possible de commander simultanément deux ponts roulants tout aussi facilement qu’un seul pont au moyen d’un seul émetteur. Ainsi, il est plus simple et moins dangereux de soulever et transporter des charges longues, encombrantes ou à centre de gravité défavorable qu’avec deux ponts pilotés indépendamment l’un de l’autre.
Uniquement avec système électrique 3 ABUS
Voir manuel du produit « Commande pour marche en tandem ABUS ».
Uniquement sur ABUControl
Activation du fonctionnement en tandem
Travailler avec deux ponts en fonctionnement en tandem :
Effectuer les contrôles suivants avant de commencer le travail avec le pont en fonctionnement en tandem. En cas de dommages ou de problèmes, ne pas utiliser le pont et informer collègues et supérieurs hiérarchiques.
Activer le fonctionnement en tandem sur l’émetteur :
- Vérifier si les deux ponts ne sont pas utilisés par une autre personne indépendamment l'un de l'autre.
- Immobiliser entièrement les ponts. Ne pas passer en fonctionnement en tandem pendant le déplacement des ponts.
- Activer le fonctionnement en tandem sur l'émetteur.
Voir le manuel du produit ABURemote.
- Sur les deux ponts, la lampe témoin blanche « pont actif » s'allume.
Contrôler les fins de course de pont et de chariot de direction ainsi que les fins de course levage :
- Contrôler l’arrêt progressif des deux ponts et chariots de direction en fonctionnement en tandem.
- Contrôler la coupure totale des deux ponts et chariots de direction en fonctionnement en tandem.
- Contrôle de la fin de course de levage des deux mécanismes de levage en fonctionnement en tandem
- Si l’un des motoréducteurs du pont ou des motoréducteurs de chariot de direction freine ou s’arrête ou si l’un des mécanismes de levage freine ou s’arrête, l’autre pont et l’autre chariot de direction sont régulés de façon synchrone.
Commander un seul pont avec la commande pour marche en tandem activée (commande individuelle)
Avec une commande pour marche en tandem activée, il se peut qu'il soit nécessaire de commander temporairement un seul pont (par ex. pour l'élingage de la charge ou pour l'équilibrage des différences de hauteur).
Pour ce faire, l'autre pont doit être bloqué et il ne doit pas être mis en mouvement (par ex. par un autre pontier). On appelle ce mode de fonctionnement « opération individuelle ».
Passage du fonctionnement en tandem à la commande individuelle (commander un seul pont et bloquer l'autre pont) :
- Immobiliser les deux ponts.
- Choisir sur l'émetteur l'un des deux ponts.
Voir le manuel du produit ABURemote.
- Le pont sélectionné est maintenant activé en commande individuelle.
- Sur le pont sélectionné, la lampe témoin blanche « pont actif » s'allume.
- Le pont qui n'a pas été sélectionné est bloqué et ne peut pas être commandé (par ex. par un autre pontier).
- Sur le pont qui n'a pas été sélectionné, la lampe témoin blanche « pont actif » s'éteint.
- Utiliser le pont sélectionné.
- Sélectionner de nouveau les deux ponts sur l'émetteur.
Élingage de la charge pour le fonctionnement en tandem
Pour l'élingage d'une charge commune, veuillez tout d'abord activer le fonctionnement en tandem, puis procéder à l'élingage de la charge commune en commande individuelle (commander un pont et bloquer l'autre pont) et transporter ensuite la charge avec les deux ponts en fonctionnement en tandem.
- Choisir un accessoire d’accrochage ou un équipement d’accrochage de la charge qui maintient la charge en toute sécurité même si, accidentellement, elle n’est pas d’aplomb.
- Activer le fonctionnement en tandem sur l'émetteur.
Voir le manuel du produit ABURemote.
- Choisir sur l'émetteur l'un des deux ponts pour la commande individuelle.
- Amener le crochet de levage jusqu’à la position souhaitée du crochet en mode d’opération individuelle.
- Fixer les accessoires d'accrochage ou les équipements d'accrochage de la charge en toute sécurité sur la charge et sur le crochet de levage.
- Choisir sur l'émetteur l'autre pont pour la commande individuelle.
- Amener le crochet de levage jusqu’à la position souhaitée du crochet en mode d’opération individuelle.
- Fixer les accessoires d'accrochage ou les équipements d'accrochage de la charge en toute sécurité sur la charge et sur le crochet de levage.
- Choisir le fonctionnement en tandem sur l'émetteur des deux ponts et soulever la charge.
Utilisation des deux ponts en fonctionnement en tandem
- Avec les boutons-poussoirs pour la translation du pont, la translation du chariot de direction, le levage et la descente, soulever et transporter la charge.
Voir le manuel du produit ABURemote.
- Uniquement avec mécanisme de levage à variateur de fréquence : ABUControl surveille le régime des deux mécanismes de levage et régule automatiquement la vitesse de levage. Ainsi, les deux mécanismes de levage procèdent au levage et à la descente à vitesse de levage constante, même si la répartition de la charge est inégale.
- ABUControl surveille la vitesse de rotation des motoréducteurs du pont et des motoréducteurs de chariot de direction et régule automatiquement la vitesse de déplacement. Les deux ponts et les deux chariots de direction se déplacent ainsi à vitesse de déplacement constante.
- ABUControl surveille la distance entre les deux ponts et régule la vitesse de déplacement du pont de façon à ce que la distance entre les deux ponts reste constante.
La sécurité anti-collision optique fonctionne également en fonctionnement en tandem. Cela permet d’éviter une collision des deux ponts en fonctionnement en tandem avec d’autres ponts sur le même chemin de roulement.
Arrêt progressif et coupure totale des fins de course de pont, des fins de course de chariot de direction, des fins de course levage
En fonctionnement en tandem, les fins de course de pont, les fins de course de chariot de direction ainsi que les fins de course de levage sont évalués ensemble.
Si l’un des motoréducteurs du pont ou des motoréducteurs de chariot de direction freine ou s’arrête ou si l’un des mécanismes de levage freine ou s’arrête, l’autre pont et l’autre chariot de direction sont régulés de façon synchrone.
Limiteur de charge
En fonctionnement en tandem, les limiteurs de charge des deux ponts sont évalués ensemble.
Si l’un des ponts est excessivement sollicité, l’autre pont est arrêté de façon synchronisée.
Désactiver le fonctionnement en tandem
- Déposer la charge commune.
- Désactiver le fonctionnement en tandem sur l'émetteur.
Voir le manuel du produit ABURemote.
- La commande pour marche en tandem est maintenant désactivée. Les deux ponts peuvent désormais être utilisés indépendamment l'un de l'autre.